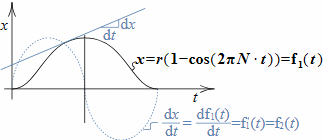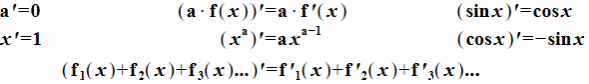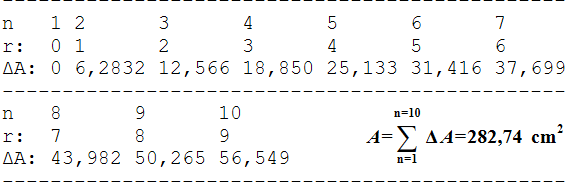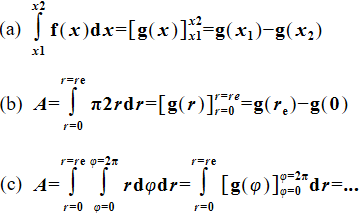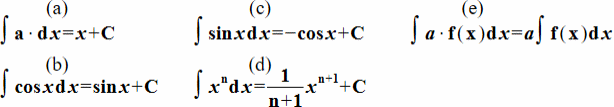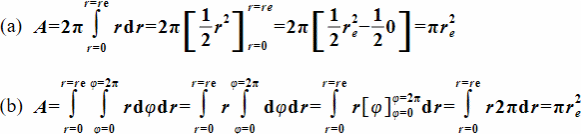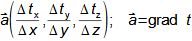TECHNICKÁ MATEMATIKA

strany 52-60
P205 Určení totálního diferenciálu na příkladu rovnice proudění plynu tryskou ● P214 Provedení parciální derivace na příkladu rovnice proudění plynu tryskou ● P356 Příklad na výpočet třetí mocniny vysokého čísla pomocí logaritmů ● P387 Určení totálního diferenciálu na příkladu rovnice kontinuity ● P421 Odvození rovnice pro rotor vektoru ve válcové soustavě souřadnic ● P963 Odvození analytického řešení soustavy dvou lineárních rovnic ● P1047 Příklad aplikace derivace ● P1068 Přepis soustavy lineárních rovnic do matice a její řešení pomocí Gaussovy eliminační metody ● P1079 Sestavení rovnic pro konstrukci spojnicového nomogramu ● P1080 Konstrukce spojnicového nomogramu pro výpočet obvodové rychlosti ● P1085 Aplikace gradientu a hladina skálárního pole na příkladu určování tlaku v nádobě s kapalinou ● P1087 Určení zrychlení plynu potrubí pomocí aplikace gradientu funkce ● P1260 Příklad řešení rovnice pomocí iterační metody Monte Carlo ● P1291 Příklad aplikace integrálního počtu při výpočtu plochy kruhu
Doporučené přílohy z ostatních článků: P145 Výpočet volných harmonických frekvencí a tuhosti různých typů konstrukcí užitím diferenciálního počtu ● P151 Sestavení soustavy lineárních rovnic rozsáhlého technologického celku a jejich řešení ● P791 Odvození tvaru Navier-Stokesovy rovnice pomocí elementární krychle ● P1081 Výpočet konstanty potrubního sytému pomocí naměřené tlakové ztráty a logaritmického papíru ● P1144 Užití diferenčního počtu při výpočtu teplotní roztažnosti hřídele
e-shop
Jestliže byl článek pro vás užitečný, pak si kupte plnou verzi článku v mém e-shopu. Velmi vám za to děkuji a přeji, aby se vašim projektům dařilo.

Jiří Škorpík
autor
Technická matematika
strana 2
Technická matematika
strana 3

Matematika není jen o počítání

Pro inženýra je typické, že je schopen si pod rovnicemi něco konkrétního představit a to co si lze představit na to lze odpovědět přímo bez složitého abstraktního počítání [Gowers, 2006]. Platí to i obráceně, studium matematiky zvyšuje schopnost představovat si i velmi složité procesy. Proto v tomto textu o matematice je kladen důraz na na to, co si lze pod různými matematickými vzorci, rovnicemi a definicemi v běžné technické praxi představit.

Matematika jako převodník formy informace
Matematika sama o sobě neobjevuje nové informace, je to nástroj, převodník již známého na jiný požadovaný, respektive užitečný tvar [Gecsei et al., 1964, s. 21], [Mareš, 2006, s. 42]. Například z velkého množství dat lze získat menší množství dat, ale za to kvalitnějších. Použitelný výsledek je i trend, například zjištění, že vyšetřovaná veličina se změnou nějaké další roste apod. To znamená, že už v samotné zadání je výsledek skryt a tvorba zadání je již jednou ze složek výpočtu. Tak pracují i moderní počítačové algoritmy ať jakkoliv složité (AI).
Pro rychlé, přibližné i kontrolní výpočtu často člověk nepotřebuje matematické stroje
Rychlé přibližné výpočty se dělají obvykle bez elektroniky. Například pomocí počítání z paměti, pomocí tužky a papíru nebo pomocí předem připravených jiných výpočetních pomůcek. Především kontrolní výpočty je dobré provádět jiným nástrojem než byl proveden kontrolovaný výpočet, kvůli tzv. "autorské slepotě" a opakovaným překlepům s tím, že postačuje zkontrolovat, jestli se přibližný výsledek blíží přesnému výpočtu. Rychlé výpočty technici ocení také při práci v terénu pro získání rychlé orientace v problému. Občas už i přibližný výpočet umožňuje realizaci konkrétního díla a dostatečnou predikci jeho vlastností. Ostatně přibližné řádově přesné výpočty jako nástroj k pochopení děje prosazoval v USA už Enrico Fermi [Miodownik, 2016, s. 183]. To se potvrdilo i při vývoji atomových bomb, kdy někteří vědci byly schopni dělat velmi přesné předpovědi výsledků numerických výpočtů, které trvaly i několik měsíců, ale přitom bylo potřeba učinit závažné rozhodnutí hned [Jungk, 1965, s. 230].
Příklady nenahraditelnosti matematických znalostí
Aktivní znalosti matematiky jsou nezbytnou součástí těch profesí, při kterých výpadek řídících počítačů ohrožuje bezpečnost lidí nebo může způsobyt újmu na majetku. Takové situace navíc bývají obvykle současně dosti stresující, takže je nutné být pro tyto situace speciálně školen včetně školení v použití jednoduchých výpočetních pomůcek, jako kalkulačky a převodníková pravítka či nomogramy. Např. při výpadku balistického počítače děla musí jeho obsluha, pomocí jednoduchých předem připravených pravítek a nomogramů, provést alespoň přibližné výpočty náměru a odměru.
Technická matematika
strana 4

Čísla

Pouze skrz pochopení toho co jednotlivá čísla vyjadřují, lze správně interpretovat výsledky a pochopit vztah mezi geometrií a algebrou neboli analytickou geometrii.

Až při počítání s přirozenými čísly jsme objevily čísla nová
Základním stavebním kamenem čísel jsou přirozená čísla jako 1, 2, 3, 4..., které mají přímou souvislost s fyzickým světem při označovaní množství (tři jablka, sedm dnů...). Až používáním matematických operacích (sčítání, odčítání, násobení, dělení) s přirozenými čísly byla objevena čísla další, nejprve jako mezivýsledky a později našla uplatnění i jako konečné výsledky.
Objev záporných čísel
Při odčítání předešlých typů čísel byla objevena čísla záporná (nejprve používaná pouze jako mezivýsledky) například 2-4=-2. A proto musela vzniknout pravidla, jak s takovými čísly počítat, například bylo zavedeno, že násobením dvou záporných čísel vyjde číslo kladné, to je jedno z pravidel aritmetiky. Kdyby tomu tak nebylo a pravidlo by znělo například tak, že násobením dvou záporných čísel vyjde číslo záporné, musela by být aritmetická pravidla zvlášť pro kladná a záporná čísla [Stewart, 2013, s. 45] – prostě by počítaní také šlo, ale bylo by to složitější.
Objev racionálních čísel
Přímou souvislost s fyzickým světem mají i čísla racionální. Jedná se o čísla vzniklá podílem dvou přirozených čísel (například polovina jablka 1/2=0,5). Výsledkem operace dělení nemusí být, ale číslo desetinné, přičemž před i za desetinou čárkou může být libovolný ale konečný počet čísel.
Objev iracionální čísla
Na první pohled se zdá, že jakékoliv přirozené číslo lze dělit nekonečným počtem jiných přirozených čísel, a tak by bylo možné vyjádřit jakékoliv desetinné číslo, leč není tomu tak. Lze celkem jednoduše dokázat, že například číslo √2= 2,4142... nelze vyjádřit podílem dvou přirozených čísel (jednoduché důkazy, že toto číslo nelze vyjádřit jako zlomek přirozených čísel jsou uvedeny v knihách Jazyk matematiky a Matematické důkazy [Devlin, 2003, s. 31] a [Thiele, 1985, s. 113]). Čísla, která nelze takovým podílem vyjádřit se nazývají iracionální čísla.
Rozdělení na reálná čísla a nulu
Představené typy čísel (přirozená, záporná, iracionální, racionální) jsou souhrnně nazývána jako čísla reálná, a hranice mezi kladnými a zápornými čísly je nula – při počítání má význam jako nic [Mazur, 2017, s. 92], prázdno apod. a není to reálné číslo (proto násobení nulou je nula a dělení nulou je nesmysl [Robinson, 2008, s. 39]). Někdy se uvádí při dělení nulou jako výsledek nekonečno (znak ∞), ale to jen ve speciálních případech, protože obrácená operace dělení je násobení a při násobení nekonečna nulou je výsledek opět nula a ne původní dělenec, více v knize Kabinet matematických kuriozit profesora Stewarta [Stewart, 2013, s. 93].
Technická matematika
strana 5
Osa reálných čísel
Reálná čísla a nulu lze znázornit i graficky pomocí osy, na které jsou seřazena čísla vzestupně zleva doprava, přičemž vzdálenosti mezi nimi jsou stejné, podle toho jak rozměrově velkou osu chceme vytvořit, viz Obrázek 1065.
1065:
Osa reálných čísel
Množství vyznačených stupnic mezi dvěma přirozenými čísly označující dekadická racionální čísla 1/10, 1/100... (zde vyznačena pouze 1/10) je dána pouze rozlišením, tj. vzdáleností přirozených čísel. Iracionální a některá racionální čísla nelze na ose reálných čísel nikdy přesně zakreslit (mohou mít nekonečně mnoho desetinných míst), pouze lze jejich polohu zpřesňovat vyčíslením jejich velikosti na co nejvíce desetinných míst. Šipka na pravé straně označuje směr růstu kladných čísel.
Záhada matematického dvojčlenu s imaginárním číslem
Postupem času se začaly objevovat ve výsledcích matematický dvojčlen ve tvaru a+-b√(-1). √(-1) není to samé jako √1, protože 12 i -12 je 1. Nula to být nemůže, ta je jen jedna a znamená nic. Současně se jedná o jedno číslo, o kterém nevíme mezi jakými dvěma čísly by se mohlo na reálné ose čísel nacházet. To znamená, že když toto neidentifikovatelné číslo vynásobíme nebo k němu další číslo přičteme, tak stále výsledek nemůže ležet na reálné ose. Takže se jedná o nové číslo, které neleží na ose reálných čísel a pro lepší představivost jsme kvůli němu začali používat zcela nový systém os, abychom je mohli zapisovat, který nazýváme Gaussovou rovinnou (viz Obrázek 1002, s. 6). Současně byl zaveden Leonhardem Eulerem pojem imaginární jednotka i [Devlin, 2003, s. 138], která je krátkým symbolem pro výraz √(-1), takže uvedený matematický dvojčlen by šel zapsat ve tvaru a±i·b a nazýváme ho komplexním číslem.
Práce s komplexními čísly
S komplexním číslem se pracuje jako s matematickým dvojčlenem akorát dělení je trochu složitější [Rektorys et al., 2003, s. 9] a je potřeba si dát pozor i na součin i·i, který nemůže být roven 1, protože to už je reálné číslo. Komplexní číslo je čistě abstraktní veličina – je to produkt matematických pravidel.
Komplexní číslo ve výpočtech
Výsledky ve tvaru komplexních čísel se poprvé začaly objevovat při řešení kvadratických rovnic a později i jako řešení diferenciálních rovnic. Takový výsledek se dá interpretovat více způsoby (pokud se nejedná o mezivýsledek, se kterým se dále pracuje). Vždy záleží na spojitosti s výpočtem, respektive co je vlastně počítáno.
Technická matematika
strana 6
Gaussova rovina komplexních čísel
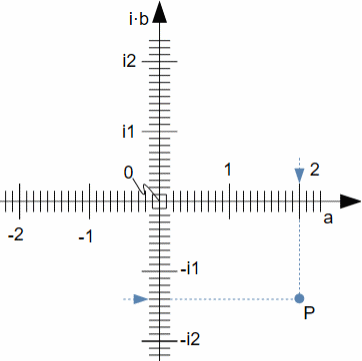
Gaussova rovina je tvořena dvěma vzájemně kolmými osami, proto ji také nazýváme rovinou komplexních čísel. Na vodorovnou osu vynášíme hodnoty-a a má vlastnosti osy reálných čísel (obsahuje nulu). Nulou prochází osa čísel-b, která má také vlastnosti osy reálných čísel. Komplexní čísla se v takovém systému zakreslují tak, jak je znázorněno na Obrázku 1022.
1002:
Gausova rovina
Bod P je komplexní číslo 2-i·1,4 znázorněné v Gaussově rovině.
Využití Gaussovy roviny pro obecné výpočty v rovině
Při práci v rovině se v odborné literatuře velmi často používá algebra komplexních čísel (kde osa x je osou parametrů b a osa y osou parametrů a komplexního čísla), která defacto popisuje operace v rovině – zdůrazňuji, že se využívá pouze algebra, takže ve skutečnosti se nejedná o práci s komplexními čísly, ale čísly reálnými. Komplexní číslo většinou není v technické praxi přijatelný výsledek a musí se umět správně interpretovat, co by to mohlo znamenat pro postup výpočtu nebo popisovaný děj.
Objev kvaternionů a oktonionů
Mimo zmíněná čísla existují ještě čísla nazývaná kvaterniony a oktoniony [Mareš, 2008], ale ty se v běžné technické praxi už nevyskytují.

Logaritmy

Při vyslovení slova logaritmus se většině lidí se středoškolským vzděláním vybaví pojmy jako přirozený nebo dekadický logaritmus. Pricip a použití logaritmů je zde vysvětlen na pojmu dekadický logaritmus. Pomocí znalostí dekadických logaritmů lze sestrojit tzv. logaritmická pravítka pro rychlé násobení a dělení a tzv. nomogramy pro výpočet i složitějších vzorců. Existují i roviny v logaritmické soustavě souřadnic, ve kterých lze velmi snadno a názorně zpracovávat experimentálně naměřená data pro vyhledání empirických vzorců, nebo stanovení hodnot součinitelů vystupující v empirických rovnicích.

Technická matematika
strana 7
  ~  
Dekadický logaritmus čísla
Logaritmy jsou založeny na faktu, že každé kladné reálné číslo x lze vyjádřit umocňováním ve tvaru x=ny (záporná reálná čísla lze vyjádřit umocňováním pomocí algebry komplexních čísel). Logaritmus čísla je tak definován jako logn ny=y·logn n=y·1, kde n je základ umocňování, respektive logaritmu a logn n=1.
Přirozený logaritmus a další typy logaritmů
Nejčastěji se používají tzv. dekadické logaritmy, což je logaritmus o základu 10 (viz Tabulka 880), a proto se zkráceně označují pouze log. Přirozený logaritmus se označuje ln (dříve lg), ten je o základu e=2,71828... (tzv. Eulerovo číslo, které souvisí s nekonečnými řadami). V počtu pravděpodobnosti a informatice se také používá logaritmus o základu 2, tzn. log2, který už speciální označení nemá.
Převody logaritmů mezi sebou
Logaritmy o různých základech lze převádět mezi sebou pomocí vztahu logn x=(ln x)/(ln n). Log 0 je v matematice neurčitý výraz a pokud to lze definuje se jako 0·log 0=0 [Gecsei et al., 1964, s. 16].
880:
Logaritmy čísel 1 až 100
x log x x log x x log x x log x
1 0 26 1,4150 51 1,7076 76 1,8808
2 0,3010 27 1,4314 52 1,7160 77 1,8865
3 0,4771 28 1,4472 53 1,7243 78 1,8921
4 0,6021 29 1,4624 54 1,7324 79 1,8976
5 0,6990 30 1,4771 55 1,7404 80 1,9031
6 0,7782 31 1,4914 56 1,7482 81 1,9085
7 0,8451 32 1,5051 57 1,7559 82 1,9138
8 0,9031 33 1,5185 58 1,7634 83 1,9191
9 0,9542 34 1,5315 59 1,7709 84 1,9243
10 1 35 1,5441 60 1,7782 85 1,9294
11 1,0414 36 1,5563 61 1,7853 86 1,9345
12 1,0792 37 1,5682 62 1,7924 87 1,9395
13 1,1139 38 1,5798 63 1,7993 88 1,9445
14 1,1461 39 1,5911 64 1,8062 89 1,9494
15 1,1761 40 1,6021 65 1,8129 90 1,9542
16 1,2041 41 1,6128 66 1,8195 91 1,9590
17 1,2304 42 1,6232 67 1,8261 92 1,9638
18 1,2553 43 1,6335 68 1,8325 93 1,9685
19 1,2788 44 1,6435 69 1,8388 94 1,9731
20 1,3010 45 1,6532 70 1,8451 95 1,9777
21 1,3222 46 1,6628 71 1,8513 96 1,9823
22 1,3424 47 1,6721 72 1,8573 97 1,9868
23 1,3617 48 1,6812 73 1,8633 98 1,9912
24 1,3802 49 1,6902 74 1,8692 99 1,9956
25 1,3979 50 1,6990 75 1,8751 100 2
Technická matematika
strana 8
Násobení a dělení pomocí dekadického logaritmu
Z vlastností logaritmů lze součin čísel a a b převést na součet dvou logaritmů takto: a·b=c => log a+log b=log c=C. Chceme-li zjistit hodnotu c. Pro výsledek c pak platí rovnost c=10C. Podobný převod lze provést při dělení čísel a a b: a·b-1=c => log a-log b=log c=C. Příklad: Pro 4·8 musí platit log 4·8 = log 4 + log 8. Z tabulky log 4 = 0,6021; log 8 = 0,9031, odtud log 4·8 = 1,5052. Číslo 1,5052 je velice blízké číslu logaritmu čísla 32, takže můžeme tvrdit, že součin 4·8 bude velmi blízký číslu 32. Samozřejmě čím přesnější čísla v tabulce, tím lze očekávat přesnější výsledek. Alegebra logaritmů je shrnuta v [Rektorys et al., 2003, s. 14].
Hodnoty logaritmů čísel
Pro výpočty pomocí logaritmů je nutné znát hodnoty logaritmů. Ty se dříve tabelizovaly a první tabulky dekadických logaritmů publikoval Briggs (viz Tabulka 880). V té době vyčíslení logaritmů představoval pracný ruční výpočet přirozeného logaritmu a převodu na dekadický logaritmus. Současné matematické softwary a kalkulačky tyto tabulky obsahují nebo si je počítají v reálné čase numerickým způsobem na požadovanou přesnost pomocí Taylorových řad [Gecsei et al., 1964, s. 182].
Logaritmická stupnice
Co co logaritmy proslavilo nejvíce je ovšem stupnice logaritmických čísel. Všimněte si, že pokud hodnoty dekadických logaritmů vyneseme na osu (viz Obrázek 117) jsou hodnoty logaritmů jednotlivých řádů stejně vzdálené. To je dáno tím, že podíl mezi sousedními řády jsou stejné 10/1=100/10=1000/100... a tedy i rozdíl (vzdálenost) logaritmů sousedních řádů je stejný.
117:
Logaritmická stupnice od 1 do 1 000 000.
Logaritmická vs. lineární stupnice
Paradoxně logaritmická stupnice je lidskému vjemu přirozenější než stupnice lineární, kde jsou jednotlivé stupnice všech čísel od sebe stejně vzdálené, viz Obrázek 1065. To je dáno tím, že větší čísla představují vyšší hodnoty něčeho. Například v případě osy na níž by byli ceny výrobků vnimáme jinak podle druhu zboží. Stojí-li výrobek 10 000 Kč a zdraží o 3 000 Kč, tak zdražení vnímáme jinak, než výrobek stojící 100 000 Kč zdraží o 3 000 Kč. Při růstu hodnot totiž přemýšlíme spíše v podílech. To platí i pro vnímání časové osy, hodinu, která uplynula před chvíli na své časové ose vnímáme jako delší, než která proběhla před deseti lety.
Technická matematika
strana 9
Logaritmická stupnice v měřítku
Logaritmická stupnice v měřítku pro jednotlivá čísla mezi 1 a 10 je na Obrázku 1071. Všimněte si jak se na logaritmické stupnice postupně mezi jednotlivými čísli zkracuje vzdálenost. Tato vlastnost se využívá u logaritmických pravítek a nomogramů.
1071:
Porovnání lineární a logaritmické stupnice kladných reálných čísel
Horní osa je osa přirozených čísel od 1 do 10 o délce η=17 cm, takže jeden stupeň na stupnici je 1=1,7 mm, dolní osa je logaritmická stupnice od od 1 do 10 o délce ξ=17 cm. Jednotlivé vzdálenosti mezi stupni logaritmické stupnice v mm se vypočítají jako poměr konkrétní logaritmické hodnoty ku logaritmické hodnotě celé stupnice. Takže log x musí být ekvivalentní vzdálenosti ξ(log x – log min)/(log max – log min), v tomto případě log min =log 1=0, log max=log 10=1.
  ~  
Princip logaritmického pravítka
Logaritmické pravítko, vynalezené anglikánským duchovním a matematikem Williamem Oughtredem (1575-1660), bylo používano pro rychlé výpočty. Logaritmické pravítko funguje stejně jako posuvné pravítko pro sčítání a odčítaní (dvě paralelní pravítka s lineární osou čísel) s tím rozdílem, že obě stupnice odpovídají logaritmům čísel. Takže při násobení čísla 4,4 s číslem 6,3 stačí sečíst logaritmy těchto čísel na dvou paralelních logaritmických pravítkách s logaritmickou stupnicí (Obrázek 1073). Při dělení se logaritmy odčítají.
1073:
Příklad násobení pomocí logaritmického pravítka
Na obrázku je zobrazen případ přibližného součinu čísel 4346 a 6328, pomocí dvou pravítek se stupnicemi od 0 do 20 rozdělených po log 0,1. Přibližný součin je proveden tak, že činitelé se zaokrouhlí na 4400 a 6300, potom 4400·6300=4,4·6,3·106, respektive log 4,4+log 6,3=log 27,8+log 106. Podle pravítka je výsledek 27,8·106, oproti přesnému výsledku je rozdíl 498 512, což odpovídá chybě 1,8 %.
Úloha 356:
Určete výsledek výrazu 14 468,563 pomocí logaritmů. Řešení úlohy je uvedeno v Příloze 356.
Technická matematika
strana 10
Logaritmické převodníky
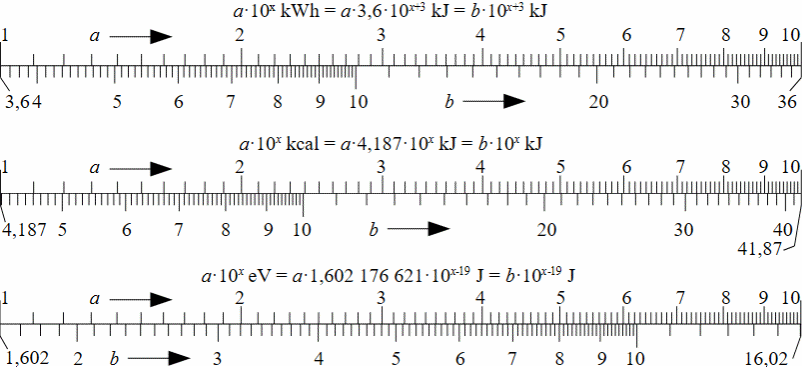
Nicméně logaritmické pravítko je také už archaická pomůcka, ale narýsované pravítko, které by násobilo stále stejnou hodnotu lze použít jako rychlý převodník, například pro rychlý převod fyzikálních jednotek, které jsou vzájemným násobkem nebo i pro výpočet obvodu či plochy kruhu jak ukazují následující Obrázky 1074, 1021 a dále Obrázky 1023, 1026, 1034, 1045, 1046.
1074:
Logaritmické pravítko pro výpočet obvodu kruhu
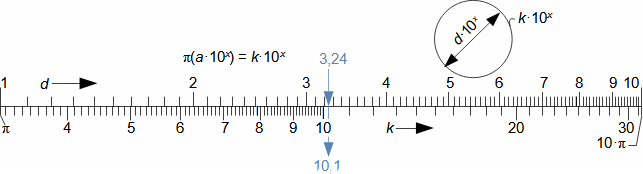
Příklad logaritmického pravítka pro násobení nebo dělení konstantou
Na pravítku je vyznačen příklad součinu čísla π a čísla 324 představující průměr kruhu, takže výsledkem bude obvod tohoto kruhu. Ten podle pravítka činí asi 1 010 (x=2), což představuje chybu od přesnějšího výsledku (1017,88) asi 0,77 %.
1023:
Převodník palců na milimetry
1026:
Převodník liber na kilogramy
1034:
Převodníky jednotek energie
Technická matematika
strana 11
1021:
Logaritmické pravítko pro výpočet plochy kruhu
Technická matematika
strana 12
1045:
Převodník výkonu Britského koně (horse-power) na watty
1046:
Převodníky jednotek tlaku
Konstrukce logaritmického převodníku
Pro konstrukci logaritmických stupnic pro konstrukci vlastních převodníků o velikosti 10x až 10x+1 s přesností 0,1·10x můžete použít logaritmy čísel 1 až 100 uvedené v Tabulce 880 nebo podrobněji ve starší literatuře jako třeba Fyzikálně technické příručce [Jakovlev et al., 1963].
Přesnost převodníků
Vyšší přesností výpočtu, pomocí zobrazeného logaritmického pravítka, lze provést rozkladem činitele. Například při výpočtu kruhu na Obrázku 1074 by šlo postupovat přesněji takto: číslo 324 lze rozložit na 324=3·102+2·102+4, takže předchozí příklad by se počítal: π·324=π(3·102+2·102+4), odtud řešení 1015,4 s chybou už jen 0,24 %. Tento postup (více o něm například v knize Matematika pro dělníky a mistry [Kunc and Jozífek, 1963]) je sice přesnější, ale už postrádá rychlost a jednoduchost.
Nelogaritmické převodníky
Stupnice převodníků, ve kterých figurují násobky nemusí být nutně logaritmické, ale pokud rozdíly v převáděných jednotkách nejsou velké, lze použít lineární stupnice s tím, že budou mít rozdílné vzdálenosti mezi jedním stupněm. Například převodník mezi °C a stupni °F pro rozsah 0 až 100 °C a délce 17 cm bude mít na stupnici pro stupně Celsia vzdálenosti mezi stupni 1,7 mm, kdežto na stupnici stupňů Fahrenheita bude rozdíl jednoho stupně 5/9·1,7 = 0,9444 mm (stupeň Fahrenheita je 5/9 stupně Celsia), navíc bude tato stupnice vůči předchozí stupnici posunuta o 32 dílků, viz Obrázek 1067. Pro úplnost je na Obrázku 1066 převodník s čistě lineárními stupnicemi (obě pravítka mají stejné vzdálenosti mezi jednoltivými stupnicemi), které k jakékoliv hodnotě přičítá stále stejnou hodnotu. V tomto případě se jedná převodník °C na °K.
Technická matematika
strana 13
1067:
Převodník jednotek teploty v rozsahu 0 až 100 °C na teplotu ve stupních Fahrenheita a obráceně
Příklad pravítka pro součet/rozdíl stále stejného čísla
1066:
Převodník jednotek teploty v rozsahu 0 až 100 °C na absolutní teplotu v Kelvinech a obráceně
Příklad pravítka pro součet/rozdíl stále stejného čísla
Na obrázku je vyznačen případ, kdy teploměr ukazuje 56 °C, pomocí narýsovaného pravítka velmi rychle vypočítáme, že tato teplota odpovídá 329,15 K.
  ~  
Nomogram pro výpočet vzorců s více proměnnými
Pro výpočet vzorců s více proměnnými lze použít nomogramy. Nomogram je grafická analogová výpočetní pomůcka [Pleskot, 1947], [Štěpanský, 1970], [Evesham, 2010]. Jedná se o převod funkcí do grafické podoby ve vhodně vybraném soustavě souřadnic (nejčastěji pravoúhlé s logaritmickými stupnicemi). Nomogramy vychází tedy z pravidel analytické geometrie v rovině [Devlin, 2003, s. 161], [Struik, 1963, s. 97], což jsou pravidla pro grafické vyjádření funkcí dvou proměnných. Nomogramy, na rozdíl od pravítek, umožňují rychlý výpočet rovnic více proměnných. Používají se pro rychlý přibližný výpočet často používaných vzorců.
Příklad nomogramu pro výpočet obvodové rychlosti v soustavě lineárních stupnic
Nejprve si uveďme příklad nejjdnoduššího nomogramu, který má pravoúhlé souřadnice s lineárními osami. Například nomogram pro výpočet obvodové rychlosti (U=π·d·N, kde U [m·s-1] je symbol a značka jednotky obvodové rychlosti, d [m] je průměr kola a N [s-1] jsou otáčky) kola je tvořen přímkami, protože pro konstantní průměr kola je tato rovnice rovnicí přímky – křivka konstantních hodnot funkce se nazývá isoplétou, viz Obrázek 1077. Takový nomogram lze zkonstruovat pouze pravítkem. Nutné je stanovit rozsah jednotlivých proměnných podle toho, které kombinace hodnot d a N nás zajímají.
Technická matematika
strana 14
1077:
Nomogram pro výpočet obvodové rychlosti kola


U [m·s-1]; d [m]; N [s-1]. Osa otáček je v intervalu 1 až 10 s-1, osa obvodové rychlosti kola 0 až 300 m·s-1. Do oblasti řešení, která je vymezená vodorovnou osu hodnot pro otáčky a svislou pro obvodovou rychlost kola se zakreslují průběhy změn obvodové rychlosti v závislosti na otáčkách pro jednotlivé průměry kola (čára, na které je jedna z proměnných konstantní – v tomto případě průměr kola se nazývá isopléta). První isopléta byla nakreslena ze souřadnic U=3,1415 při N=1 do bodu U=31,415 při N=10. Následující isopléty byly nakresleny stejným postupem. Obvodová rychlost kola se odečte z průsečíku zadaných hodnot otáček a průměru kola.
Systém souřadnic nomogramů
Osy soustavy souřadnic nemusí být u nomogramů navzájem kolmé, ale mohou svírat i jiný úhel než 90°. V systému skloněných os se poměrově zvětší či zmenší úhly mezi isoplétami a osami nomogramu. Například pokud by osa x svírala s osou y úhel 70°, pak by se úhel mezi isoplétami a osami zmenšil poměrem 70/90 apod.
Problém přesnosti nomogramů s lineárními stupnicemi
Je očividné, že takový nomogram pro funkci dvou proměnných nemůže pokrýt všechny možnosti řešení v navrženém intervalu vstupních proměnných, to by musel obsahovat nekonečný počet isoplét, a nikoliv jen deset. Jestliže nomogram neobsahuje isoplétu splňující zadání, je nutné její průběh určit alespoň přibližně tak, jak naznačuje příklad výpočtu obvodové rychlosti pro N=6,3 s-1 a d=5,6 m. Další problém přesnosti nomogramů tkví v jeho fyzické velikosti. Rozsah chyby (chyba, která vznikne na délce 1 mm osy nomogramu) lze jednoduše stanovit z měřítka nomogramu. Tato chyba nemusí být na celé ploše nomogramu stejná. Například v případě posledního nomogramu v oblasti kolem N=2, d=2 bude vzdálenost 1 mm na ose obvodových otáček kola představovat chybu o velikosti ~24 % a v oblasti N=9, d=10 chybě jen ~1 %.
Technická matematika
strana 15
Výhody nelineárních stupnic
Rozdíly v přesnosti lze vyřešit nelineárními stupnicemi os, tak aby chyba v odečtu byla přibližně stejná na celé ploše nomogramu. Typ nelineární stupnice osy závisí na druhu rovnice, kterou nomogram zobrazuje, přičemž každá osa může mít jinou stupnici. Pro exponenciální rovnice (včetně exponentu 1) se nejčastěji používá logaritmická stupnice, ale ve speciálních případech lze použít stupnici kvadratické (pro kvadratické rovnice) atd.
Výhody logaritmické stupnice
V případě logaritmické stupnice je její výhoda i v tom, že jakékoliv exponenciální rovnice se dají znázornit jako přímky, například rovnice a·b3,4=c bude přímkou ve tvaru log a + 3,4·log b=log c apod. Nomogram pro výpočet obvodové rychlosti kola v logaritmických stupnicích je zobrazen na Obrázku 1078.
1078:
Nomogram pro výpočet obvodové rychlosti kola v logaritmické soustavě souřadnic


Velikost tohoto nomogramu je 8,35x8,35 cm, takže chyba 1 mm v oblasti N=2, d=2 je asi 6,6 % a v oblasti N=9, d=10 je také 6,6 %, přičemž přesnost lze zvýšit zvětšením velikosti plochy nomogramu a zvýšením hustoty stupnic. V logaritmické soustavě souřadnic tedy lze dosáhnout stejné přesnosti, respektive nepřesnosti na celé ploše nomogramu. Více o rozboru přesnosti v logaritmické soustavě souřadnic v [Pleskot, 1947, s. 12].
Speciální oblasti nomogramů
Do jednoho nomogramu lze zakreslit i více rovnic, které mají stejné proměnné. Například do nomogramu pro obvodovou rychlost kola lze zakreslit i průběh pro kritické otáčky hřídele s tímto kolem, které se s průměrem kola budou měnit (kritické otáčky jsou funkcí průměru kola a tuhosti hřídele, která je v tomto případě stejná). V nomogramu lze také vyznačit různé oblasti, respektive kombinace, které jsou preferovány, nebo naopak nevhodné, či vyznačují něčím jiné významné oblasti – například v Nomogramu 1196 pro výpočet Reynoldsova čísla. Takto lze nomogramy personalizovat podle toho jakou oblastí se vlastník nomogramu zabývá.
Technická matematika
strana 16
1196:
Nomogram pro odečet Reynoldsových čísel
Nomogram pro odečet Reynoldsových čísel: V‾ [m·s-1] střední rychlost proudění; L [mm] charakteristický rozměr; ν [m2·s-1] kinematická viskozita; Re [1] Reynoldsovo číslo. a-rozsah kinematických viskozit vody mezi 0 °C a 100 °C; b-rozsah kinematických viskozit suchého vzduchu mezi 0 °C a 100 °C. ReC [1] rozsah kritických Reynoldsových čísel pro potrubí. Obrázek je převzat z článku Vnitřní tření tekutiny a vývoj mezní vrstvy [Škorpík, 2023a]
Uživatelské nomogramy
Nomogramy se také dodávají k různým výrobkům jako pomůcka pro koncového uživatele o změnách parametrů stroje při různých nastavení. Například nomogramy u soustruhů, pro odečet otáček nebo posuvu při změně převodového poměru, nomogramy regulačních ventilů, ze kterých lze vyčíst změnu průtoku a tlakové ztráty při změně zdvihu vřetena ventilu apod.
Sdružené nomogramy
Nomogram zvládne i více proměnných než jen dvě, takové nomogramy se nazývají sdružené. Jedná se vlastně o dva nomogramy, které mají jednu společnou stupnici, která slouží jako výstup prvního a vstup do druhého.
Průsečíkové nomogramy
Doposud popsané typy nomogramů se nazývají průsečíkové. Nevýhodou těchto nomogramů je obtížný odečet (hledání průsečíku tří různoběžných čar) i velká hustota čar, proto se koncovým uživatelům, kteří nejsou tak matematicky zdatní pokud to jde, dodávají graficky přehlednější spojnicové nomogramy.
Spojnicové nomogramy
Spojnicový nomogram pro dvě proměnné je složen ze tří stupnic, na kterých jsou v příslušných měřítkách vyneseny hodnoty jednotlivých proměnných, respektive hodnoty počítané veličiny, viz nejjednodušší tvar spojnicového nomogramu Obrázek 1079 tvořeného třemi přímkami z nichž jedna je uprostřed. Konstruktér nomogramu musí navrhnout typ stupnic a jejich měřítka, jejich tvar a sklon i jejich vzájemné vzdálenosti tak, aby průsečíky na jednotlivých osách, které vzniknout nakreslením libovolné přímky, byly řešením příslušné rovnice.
Technická matematika
strana 17
1079:
Základní součtový spojnicový nomogram


V tomto případě musí být jedna z os přesně uprostřed dvou dalších, ale lze ji podle potřeby posouvat, pokud se změní měřítko jedné z hlavních os – osa z bude přesně uprostřed, jestliže hlavní osy budou ve stejných měřítkách. Tento tvar spojnicového nomogram je vhodný pro rovnice ve tvaru α+β=2 γ (odvození je v Příloze 1079), například a·x+b·y=c·z, kde a, b, c jsou konstanty; například x2+y2=z2, což je Pythagorova věta apod. Jestliže osy jsou logaritmické stupnice lze tento součtový spojnicový diagram také použít pro součin např. rovnici x·y=z, která bude mít v logaritmických souřadnicích tvar log x+log y=log z, což už je rovnice přímky.
Spojnicový nomogram pro obvodovou rychlost
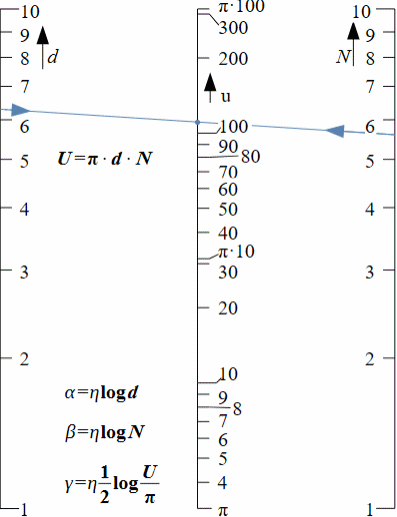
Příklad konstrukce spojnicového nomogramu je opět proveden na rovnici pro výpočet obvodové rychlosti kola, viz Nomogram 1080. Všimněte si, že kdyby osa obvodových otáček U nebyla uprostřed, ale například blíže k ose průměrů, pak by se musela měřítka těchto os různě změnit (měřítko osy průměrů více než osy rychlostí) a naopak. Proto je výhodné mít osu z uprostřed os hlavních.
1080:
Spojnicový nomogram pro výpočet obvodové rychlosti kola
Postup konstrukce tohoto spojnicového nomogramu je popsána v Příloze 1080.
Technická matematika
strana 18
Kombinované nomogramy
Spojnicové nomogramy lze také konstruovat pro více jak tři proměnné spojením několika nomogramů tzv. sdružený spojnicový nomogram. Dokonce lze kombinovat průsečíkové nomogramy s nomogramy spojnicovými [Pleskot, 1947, s. 136], [Štěpanský, 1970, s. 215].
Podobnosti nomogramů
Konstrukce nomogramů často vyžadují většího duševního úsilí a zkušeností. Ten kdo nemá dostatek zkušeností může vycházet při konstrukci nomogramu z podobnosti s jiným nomogramem (například tvarem řešené rovnice), přičemž lze čerpat z katalogů nomogramů uvedených v [Pleskot, 1947], [Štěpanský, 1970], [Opava, 1972].
  ~  
Hledání empirických vzorců z naměřených dat pomocí logaritmické soustavy souřadnic
Při konstrukci nomogramů v logaritmické soustavě souřadnic využíváme ten fakt, že exponenciální funkce jsou přímkami. Tato vlastnost logaritmické soustavy souřadnic se využívá při zpracování dat, které byly získány při vyšetřování nějakého děje u něhož se předpokládá, že ho lze popsat nějakou exponenciální funkcí. Příklad takového využití je na Obrázku 1081. Jedná se o úlohu, ve které je cílem určit tzv. charakteristiku potrubního systému, kterým protéká voda. Měřena je tlaková ztráta potrubí, označovaná jako Lp, v závislosti na objemovém průtoku Q tímto potrubím, přičemž cílem je sestavit rovnici, která by tyto změny tlakové ztráty při změně průtoku predikovala, tedy rovnici Lp=f(Q).
1081:
Hodnoty naměřené tlakové ztráty v potrubí zakreslené na logaritmickém papíře
Určení exponenciální funkce popisující závislost tlakové ztráty na průtoku potrubím. Očekávaný tvar této funkce je Lp=CS·Qx. V první kroku byla zanesena naměřená dat do logaritmických souřadnic (modré křížky). V druhém kroku byly tyto body proloženy přímkou (b). Víme, že směrnice přímky v logaritmické soustavě souřadnic představuje hodnotu exponentu x, a jelikož je přímka (b) rovnoběžná s přímkou (a), která představuje exponenciální rovnici s exponentem 2, je očekávaná hodnota exponentu x 2. Hodnotu konstanty CS lze pak určit z jakéhokoliv bodu na přímce (b), pro který odečteme hodnoty pro Lp a Q a následně dosadíme do rovnice. Lp [Pa] tlaková ztráta, [m3·s-1] průtok; CS [kg·m-7] konstanta. Obrázek je převzat z článku Vznik tlakové ztráty při proudění tekutiny a její výpočet [Škorpík, 2023b].
Technická matematika
strana 19
Logaritmický papír
Pro aproximaci naměřených dat přímkou v logaritmické soustavě souřadnic se využívá výpočetní technika, ale lze použít i logaritmický papír. Za tímto účelem je na Obrázku 1070 logaritmický papír o velikosti 17x17cm v rozsahu tří řádů.
1070:
Logaritmický papír – rozměr tří řádů

Algebraické rovnice

Typické řešení složitějších úloh spočívá v sestavení jedné nebo více rovnic, tzv. sestavy a v jejich vyřešení. Rovnici lze sestavit na základě zadaných parametrů úlohy nejčastěji kombinací dvou a více jednoduchých vzorců. Sestavování rovnic je ryze lidská schopnost, při které postupujeme systematicky po krocích, které jsou přehledné a srozumitelné, což se nejlépe ukáže na Úloze 931. V rámci této úlohy je představeno i možný postup řešení této úlohy, respektive soustavy rovnic.

Technická matematika
strana 20
Úloha 931:
Vypočítejte jakou vzdálenost ujela tramvaj mezi dvěma zastávkami, když víte, že ze zastávky nejdříve zrychlovala stálým zrychlením 2 m·s-2 po dobu 7 s, pak 24 s jela ustálenou rychlostí a nakonec zpomalovala ustáleným zpomalením -2 m·s-2 do zastavení. Sestavení rovnic této úlohy a jejich řešení je popsáno v následujícím odstavcích 931/1 až 931/3.
  ~  
931/1:
Sestavení rovnic

Ze zadání úlohy je zřejmé, že výsledná rovnice bude obsahovat minimálně dva typy vzorců, a to vzorec pro výpočet ujeté vzdálenosti při rovnoměrně zrychleném/zpomaleném pohybu a vzorec pro výpočet ujeté vzdálenosti při konstantní rychlosti. Vzorec pro výpočet ujeté vzdálenosti při rovnoměrně zrychleném/zpomaleném pohybu má tvar l=1/2(a·t2) a vzorec pro rychlost na konci rovnoměrného zrychlení z nuly má tvar V=a·t [Macháček, 1995, s. 39], kde l [m] je ujetá vzdálenost; t [s] je čas; V [m·s-1] rychlost v čase t a a [m·s-2] je zrychlení (záporné číslo je zpomalení). Celkovou ujetou vzdálenost si označme jako x1 (písmeno x se používá k označení veličin, které nejsou známy, respektive nejdou jednoduše ze zadání vyčíst), vzdálenost při rovnoměrném zrychlení x2, vzdálenost ujetou konstantní rychlosti x3 a vzdálenost ujetou při zpomalování x4. Je evidentní, že celková vzdálenost x1 bude součtem vzdáleností x2, x3, x4 a x5, viz soustava rovnic 1258.

1258:
Vzorce pro řešení Úlohy 1
x5 [m·s-1] rychlost tramvaje na konci zrychlování – je označena písmenem x, protože je to také neznámá.
Soustava rovnic a podmínka jejich řešitelnosti
Výsledná skupina rovnic se nazývá soustavou pěti rovnic o pěti neznámých. Konstanty v rovnicích označujeme jako parametry rovnice. Sestavená soustava rovnice má řešení pouze tehdy rovná-li se počet neznámých počtu dostupných rovnic a současně jsou všechny rovnice na sobě nezávislé, tj. žádnou z rovnic nelze odvodit ze zbývajících. Ale naopak velmi často můžeme mít k dispozici více rovnic než neznámých, pak vybereme pro řešení počet rovnic odpovídající počtu neznámých.
931/2:
Numerické řešení soustavy rovnic

Nyní jsou v podstatě dvě možnosti jak dosáhnout požadovaného výsledku neboli řešení těchto pěti rovnic. Myšlenkově nejméně náročné je postupně vypočítat jednotlivé neznáme dosazením hodnot za zrychlení a čas (vyčíslení neznámých x4, x3 a dosazením do první rovnice pro x1 její výpočet), jak je již naznačeno při zápisu rovnic – takovýto postup se nazývá numerické metoda či řešení.

Technická matematika
strana 21
931/3:
Obecné řešení soustavy rovnic

Druhou možností je z těchto pěti rovnic udělat jen jednu, respektive vytvořit relativně složitý vzorec pro přímý výpočet ujeté vzdálenosti tramvaje, takové řešení se označuje také jako obecné. Obecné řešení je výsledek algebraických úprav rovnic, při kterém soustavu rovnic převedeme na vzorce ve formě x1=.... Takový vzorec vznikne tzv. postupným dosazováním do první rovnice, kdy za jednotlivé neznámé x2...x5 se dosazují rovnice pro jejich výpočet, tak aby na pravé straně nebyla žádná neznámá, viz postup uvedený na Obrázku 1259, kde je výsledku dosaženo prakticky jen ve dvou krocích.

1259:
Obecné řešení soustavy rovnic
Obecné řešení soustavy Rovnic 1258.
Numerické vs. obecné řešení
Nevýhodou výsledného Vzorce 1259 (v tomto případě nás zajímalo řešení jen proměnné x1) je, že nejsou okamžitě patrny mezivýsledky, které bývají u složitějších úloh důležité, protože z nich plyne celková představa o situaci a lépe se hledají ve výpočtu případné chyby a jsou patrné vlivy jednotlivých členů na výsledek, například jestli při zvyšování hodnoty jedné veličiny ujetá vzdálenost klesá nebo naopak roste atd.
  ~  
Algebraické úpravy rovnic
Základem nalezení obecného řešení rovnic/e jsou algebraické úpravy jak je předvedeno na řešení Úlohy 931. Ty spočívají postupných úpravách rovnic, tak abychom separovali, respktive osamostatnili vyšetřovanou neznámou, například u rovnice 2,54 + a = b·x2+(2x2+c)d je potřeba separovat neznámou x. To se dělá vhodnými promyšlenými algebraickými operacemi, při kterých musí být zachována rovnost pravé a levé strany rovnice. Například, přičítáním stejného čísla k pravé i levé straně rovnice tak, aby byla zachována její rovnost. To samé pravidlo platí i pro jiné matematické operace včetně umocňování, logaritmování atd. Postup separace neznámé x je zobrazen na Obrázku 901.
901:
Příklad separace neznáme v rovnici
V tomto případě stačilo 6 kroků a výpočet veličiny x už nebude problém. Do uvedených šesti kroků jsem zahrnul i zjednodušování rovnice, například kroky 2 a 3 zkušení výpočtáři slučují apod.
Technická matematika
strana 22
Substituce
Především při úpravách je dobré rovnici co nejvíce zjednodušit, taky abychom se v ní neztráceli a nemuseli neustále opisovat spoustu symbolů. Například během úprav Rovnice 901 lze x2 označit zkráceně například symbolem y a v kroku 5 opět dosadit x2, tomu se říká substituce. Také se může vyskytnout logaritmická rovnice a místo x2 v předchozí rovnici může být například log 2x opět by šlo za tento výraz při úpravách dosadit symbol y a v pátém kroku dosadit zpět log 2x apod.
  ~  
Co jsou, a k čemu jsou kanonické tvary rovnic
Pro mnoho typů rovnic, které řešíme už vyřešené byly a je známo jejich obecné řešení, které lze velmi rychle transformovat pro naše potřeby. Takové obecné řešení vyšetřované soustavy rovnic nalezneme pouze ve dvou krocích. Nejprve převedeme vyšetřované rovnice na tzv. kanonický tvar, což je jakýsi normalizovaný zápis rovnice. Následně pro výsledné kanonické tvary odečteme obecné řešení z dostupného souhrnu matematických vzorců. Kanonické tvary lineárních a exponenciálních rovnic s celými exponenty jsou uvedeny na Obrázku 915. Samozřejmě parametry a, b mohou být a také v praxi často bývají rovny nule, takže rovnice x3+C=0, kde C je konstanta, je stále kubická rovnice a její kanonický tvar je 1·x3+0·x2+0·x1+C=0,.
915:
Kanonické tvary některých typů rovnic
vlevo kanonické tvary lineárních rovnic (bez exponentů); vpravo kanonické tvary polynomů druhé, třetího až n-tého stupně (pro n≥1) – neboli kvadratická, kubická rovnice atd. a21 znamená, že se jedná o konstantu z druhého řádku před první neznámou.
Reálné příklady kanonických tvarů rovnic
Odtud lze snadno stanovit kanonický tvar soustavy rovnic 1258 a kvadratické Rovnice 901, které jsou uvedeny na Obrázku 1255. V současnosti lze převádět rovnice do kanonických tvarů pomocí matematických softwárů i široce dostupných jazykových modelů.
1255:
Kanonický zápis soustavy rovnic
vlevo kanonický tvar soustavy Rovnic 1258. vpravo kanonický tvar kvadratické Rovnice 901.
Technická matematika
strana 23
Obecná řešení lineárních rovnic v kanonickém tvaru
Obecné řešení lineární rovnice o jedné a dvou neznámých je uvedeno na Obrázku 963, obecná řešení kanonických tvarů soustav lineárních rovnic o více jak dvou neznámých se už obvykle neuvádí, protože jsou velmi rozsáhlá, ale principiálně lze odvodit obecné řešení pro libovolně rozsáhlou soustavu lineárních rovnic, ale výsledné vztahy by byly také rozsáhlé velmi nepřehledné. Proto se u soustav lineárních rovnic větších jak 3 (kromě triviálních případů) se používá mechanická numerická metoda řešení, viz kapitola Numerická řešení rovnic.
963:
Obecné řešení lineárních rovnic
vlevo obecné řešení lineární rovnice o jedné neznámé; vpravo obecné řešení soustavy dvou lineárních rovnic. Obě řešení jsou pro kanonický tvar. Obecné řešení soustavy dvou lineárních rovnic je odvozeno v Příloze 963.
Obecná řešení exponenciálních rovnic v kanonickém tvaru
U polynomů existuje obecné řešení pro rovnice alespoň do n=4 (důkaz provedl norský matematik Niels Abel (1802-1829) [Mareš, 2006, s. 85]), tato řešení jsou uvedena v každém přehledu matematických vzorců, například v [Rektorys et al., 2003, s. 38]. Na Obrázku 812 je uvedeno obecné řešení pro rovnici kvadratickou, která se v technické praxi vyskytuje velmi často. Jak je patrné kvadratické rovnice mohou mít dvě řešení (tzv. kořeny), přičemž obvykle je jeden záporný a jeden kladný, ale technik hledá pouze jedno, a tak v takových případech vybírá to, které lépe vyhovuje očekávání (obvykle je to ten kladný kořen) a takový výsledek dává smysl.
812:
Obecné řešení kvadratické rovnice
D tzv. diskriminant. Pokud bude diskriminant menší než nula D<0, pak má kvadratická rovnice komplexní kořeny (výsledkem je komplexní číslo).
  ~  
Numerické místo obecného řešení rovnic
K numerickému řešení rovnice se přistupuje například tehdy je-li úpráva rovnice příliš duševně náročná nebo nemožná a u větší soustavy rovnic, u kterých se z praktických důvodů na hledání obecného řešení rezignuje. Numerické řešení je jedinou cestou u rovnic 5 stupně a obecně rovnice, u kterých nelze separovat neznámou, respektive nejsme schopni odvodit obecné řešení v přímém tvaru, viz Rovnice 824.
Technická matematika
strana 24
Iterační výpočet
Rovnic 824 je zvláštní v tom, že nelze získat algebraickými úpravami její obecné řešení a jediná možnost nalezení řešení je iterační postup. Na počátku iteračního výpočtu obvykle odhadneme (na základě dostupných dat) interval na ose čísel, ve kterém by se mohl nalézat očekávaná hodnota hledané neznámé a postupně testujeme možná řešení – při iteračních postupech často nejsme schopni dosáhnout zcela přesného výsledku, ale výsledku s určitou přesností. Iterační metod je velké množství, ale téměř vždy jsou založeny na derivacích funkcí (viz [Rektorys et al., 2003, s. 603]), takže si řekněme něco jen o základní iterační metodě Monte Carlo založené na odhadu.
824:
Příklad separace neznáme v rovnici
Parametry Re, C jsou konstantami. λ veličina, kterou máme vypočítat. V tomto případě se jedná o tzv. Colebrookovu rovnici pro výpočet součinitele tření v potrubí, více v článku Vznik tlakové ztráty při proudění tekutiny a její výpočet [Škorpík, 2023].
Metoda Monte Carlo
Při metodě Monte Carlo náhodně testujeme různá řešení. Obecně se za řešení považuje množina čísel, interval na ose čísel nebo konkrétní číslo, o kterém se předpokládá, že leží blízko řešení. Konkrétně v případě Rovnice 824 by mohl probíhat tak, že bychom nejprve převedli výraz na pravé straně na levou (rovnice se pak bude rovnat nule), při následném testování výsledků pro různá řešení (námi vybraný interval čísel, o kterém si myslíme, že by mohl obsahovat řešení) pro λ bychom sledovali, jestli se levá strana blíží nule (pak zužujeme interval správným směrem – zvyšujeme přesnost výsledku) a nebo vzdalujeme od nuly (pak interval možných řešení rozšiřujeme), viz Úloha 1260. Je zřejmé, že metoda Monte Carlo je nejvíce náročná na počet výpočtových kroků, ale s nástupem počítačů se jedná o velmi používanou metodu a využívá se dost často pro hledání řešení i mnohem méně náročných rovnic např. 3·x+1=7, protože rychlost stolních počítačů je vysoká a šetří tak duševní úsilí výpočtáře a navíc metodu výpočtu obsahují i kancelářské tabulkové procesory.
Úloha 1260:
Řešte Rovnici 824 metodou Monte Carlo, pro parametry Re=4·105, C=6,6667·10-3. Řešení úlohy je uvedeno v Příloze 1260.
Technická matematika
strana 25
Numerické řešení soustavy lineárních rovnic
Asi si dokážeme představit, že existují rozsáhlejší soustavy rovnic s více neznámými, než je soustava rovnic na Obrázku 1255 (například především při řešení schémat v elektrotechnice i schémat rozsáhlých potrubních tras technologických celků, viz například článek Parní turbína v technologickém celku). Takové soustavy řešíme numericky pomocí maticového počtu. Metod na maticové řešení soustavy lineárních rovnic je více [Dobrovolný and Žďárek, 1954, s. 61], [Rektorys et al., 2003, s. 32], [Schmidtmayer, 1967, s. 196], ale asi nejoblíbenější je tzv. Gaussova eliminační metoda a navíc se na ní dobře demonstruje funkce maticového zápisu rovnic.
Gaussova eliminační metoda
Princip GEM spočívá v tom, že z původní soustavy rovnic vytvoříme prakticky nové rovnice se stejnými výsledky (v rozsahu zaokrouhlování), přičemž výsledná soustava rovnic bude mít v normalizovaném tvaru zleva postupně na každém řádku o jeden nulový parametr navíc, jak ukazuje Rovnice 1201. Takže na posledním řádku soustavy je výsledek poslední neznámé, tu následně dosadíme do předposlední rovnice a získáme hodnotu předposlední neznámé atd. O výsledné matici, která obsahuje nenulové parametry pouze na diagonále říkáme, že má schodovitý tvar zleva i zprava.
1201:
Cílová soustava rovnic při řešení Gaussovou eliminační metodou
Tato soustava má stejné řešení jako původní soustava Rovnic 915 (hodnoty parametrů b mohou být samozřejmě jiné než v původní soustavě).
Algebraické úpravy soustavy lineárních rovnic do schodovitého tvaru
Nové rovnice z původní soustavy tvoříme odečítáním rovnic od sebe, pokud před touto operací odečítanou rovnici vynásobíme takovým číslem, aby výsledná rovnice obsahovala alespoň o neznámou méně na té správné pozici (eliminovaly jsme jednu neznámou), pak se nám postupně podaří dalšími takovými operacemi získat cílový tvar soustavy, viz příklad na Obrázku 1200. Rovnice lze za účelem rychlejšího výpočtu prohazovat z jednoho řádku na jiný a to lze provádět i se sloupci, ale v takovém případě musíme myslet na to, že pořadí neznámé už nebude odpovídat číslu sloupce (proto dáváme přednost prohození řádků, pokud to jde). Samozřejmě při operacích nelze násobit nulou, proto při výběru dvojice rovnic, které budeme od sebe odečítat, musíme vybrat rovnice takové, abychom nemuseli násobit nulou.
Technická matematika
strana 26
1200:
Příklad postupu Gaussovy eliminační metody
Soustavu (b) získáme tak, že poslední rovnici vynásobíme podílem a11·a-121, tedy zlomkem 1/3, abychom získali stejnou hodnotu parametru před neznámou x1 jako v předchozí rovnici. Následně druhou rovnici nahradíme rovnicí, která vyjde odečtením druhé rovnice od první. Soustavu (c) získáme tak, že první rovnici vynásobíme podílem a22·a-112, tedy zlomkem 2/(3·2), abychom získaly stejnou hodnotu parametru před neznámou x2 jako v následující rovnici. Následně první rovnici nahradíme rovnicí, která vyjde odečtením první rovnice od druhé. Výslednou soustavu (d) získáme tak, že první rovnici vynásobíme převrácenou hodnotou parametru a11, tedy číslem -3 a druhou rovnici vynásobíme převrácenou hodnotou parametru a22, tedy zlomkem 3/2.
Podmínky řešení soustavy lineárních rovnic
Všimněte si, že cílový tvar obsahuje pouze nehomogenní rovnice (lineární rovnice, která má na pravé straně nenulové číslo b≠0), proto je tato eliminační metoda neúčinná, pokud původní soustava rovnic obsahuje pouze homogenní rovnice b=0 – násobením ani odčítáním od sebe se tyto nuly nezmění. Naštěstí stačí, aby alespoň jedna rovnice v původní soustavě byla nehomogenní, pak už stačí vytvořit novou soustavu tak, že ke každé homogenní rovnici přičteme/odečteme onu nehomogenní rovnici.
Maticový zápis soustavy lineárních rovnic
U velkých soustav rovnic se při neustálém opisování rovnic vynechává znaménko plus, rovná se i označení jednotlivých neznámých x a celá soustava se zapisuje pomocí tzv. maticového zápisu do matice, viz Obrázek 1202. Na Obrázku 1068 je konkrétní příklad matice a to matice soustavy lineárních Rovnic 1255 i s výslednou maticí, která je jejím řešením. U vstupní matice soustavy Rovnic 1068 si také všimněte kolik nul obsahuje. To je typický charakter matic z praxe (na rozdíl od příkladů z matematiky, kde je většina parametrů nenulová), a proto jejich výpočet lze velmi urychlit vhodným přeskládáním pořadí matic a pořadí neznámých.
1202:
Příklady maticového zápisu soustavy lineárních rovnic
Technická matematika
strana 27
1068:
Matice pro GEM a výsledná matice Úlohy 1
Všimněte si, že během řešení matice byly přehozeny sloupce neznámých x2, x4, protože toto přehození vedlo k rychlejšímu výpočtu (méně potřebných operací). Celý postup je uveden v Příloze 1068.
Programovací jazyk
GEM je vhodná pro matematické stroje, jako jsou programovatelné kalkulačky nebo počítače, protože operace potřebné k dosažení výsledku jsou předvídatelné a lze tedy lehce sestavit postup řešení zapsatelný v programovacím jazyce.

Stupně, nebo radiány?

V technické praxi se velmi často místo jednotky pro velikost úhlu stupeň [°] používá jednotky radián [rad], tzv. oblouková míra. Použití obou jednotek má své opodstatnění. Zatímco v případě stupňů používáme 360 dílnou stupnici tak u radiánů stupnici o velikosti 2π. To má výhodu především pro případy, kdy se s úhly dále pracuje navazujících výpočtech (i v jiných než v trigonometrických), protože součin úhlu v radiánech a délky přepony c je délkou oblouku vytvořené přeponou (přepona se v takovém případě nazývá průvodič), viz Obrázek 403. Takže při pootočení průvodiče o celou otáčku bude délka oblouku rovna obvodu kruhu 2π·c, proto plný úhel v radiánech je roven právě 2π=360°. Podobně oblouk vytvořený pootočením průvodičem o čtvrt otáčky musí být velký jako čtvrt kruhu 2π·c/4, takže π/2=90° apod. Převod stupňů na radiány je potom jednoduchý X/(2π)=x/360, kde velké X je úhel v rad a x ve stupních, viz. také Převodník 1146.

403:
Vlastnosti úhlu vyjádřeného v radiánech
Úhel v radiánech násobený délkou průvodiče c je roven velikosti oblouku kružnice o poloměru c.
Technická matematika
strana 28
1146:
Převodník stupňů na radiány
Příklady použití dekadických stupňů
Pro výpočet oblouku pomocí zadaného úhlu ve stupních je sice nutné tyto úhly převést na radiány, ale jednotky stupně mají výhodu ve velmi jemné stupnici a důležité úhly jako pravý úhel 90°, ostrý úhel 45°, přímý úhel 180° a další frekventované úhly 30° a 60° jsou celá čísla. Proto se s dekadickou stupnicí úhlů pracuje mnohem snáz při konkrétních geometrických představách a používají se pro kótování úhlů ve výrobní dokumentaci strojírenských dílů, v plánech domů apod. Radiány ale mají výhodu při širších výpočtech, kdy trigonometrický výpočet je součástí rozsáhlejšího výpočtu a úhly jsou vstupem i do jiných výpočtů (velikosti oblouku, úhlové rychlosti apod.).

Diferenciální počet

Diferenciální počet (někdy též vyšší matematika) je souhrn pravidel pro počítání s nejmenším možným dílem osy reálných čísel zvaných diferenciál. Diferenciály se označují písmenem d a označením osy, například na ose-x bychom použil značku dx. Jedná se v matematice o nejmenší možné rozlišení, takže pomocí diferenciálů lze v matematice dosáhnout největších přesností výpočtů (podobně jako při použití pravítka s mimlimetrovými dílky, můžeme měřit a počítat pouze s mimlimetrovými přesnostmi). Naproti tomu vše větší nazýváme diferencemi–rozdíl mezi dvěma čísly se označuje pomocí symbolu Δ (například Δx) – matematické operace s diferencemi se označují jako diferenční počet a k jeho aplikace platí algebraická pravidla, proto jeho aplikace v technické praxi není nijak složitá (viz Úloha 1144 využívající diferenční počet v článku Meze použití materiálů). Diferenciální počet vychází z předpokladu, že jakékoli vyšetřovaný objekt jsme schopni virtuálně rozdělit na diferenciály a z těchto diferenciálů určit vlastnosti objektů. Například rovnici tečny, k jakémukoliv bodu na křivce-k popsatelnou funkcí f(x, y) (Obrázek 1047/3) lze určit s podílu diferenciálu dx/dy, což se označuje jako derivace–vyšetřování podílů diferenciálů. Naopak výsledkem součtu diferenciálů ve vyšetřovaném objemu se označuje jako integrace, viz určení plochy kruhu na Obrázku 1291. Šířeji je diferenciální počet základem gradientů i tenzorů.

Technická matematika
strana 29
  ~  
Diferenciál
Diferenciál je základní jednotkou diferenciálního počtu. Diferenciál ve skutečnosti nelze vyčíslit reálným číslem (diferenciál je zástupný symbol a nikdy se ho nesnažíme vyčíslit), lze jeho velikost porovnávat s jiným. Například dx>>dx.dx = dx2 apod. To v diferenciálním počtu funguje a vede k výsledkům. Další interpretace diferenciálu je elementární velikost (délka, objem, plocha atd.), také lze použít výraz že hodnota dané veličiny klesá pod nejmenší meze apod, což jsou vhodnější výrazy než nekonečně malá velikost.
Porovnání diference a diferenciálu
Jestliže rozdíl dvou čísel označovaný jako diference Δ, pak diferenciálem označujeme stav, kdy se hodnota diference blíží nule lze zapsat matematicky Rovnicí 921(a). Suma několika diferencí je číslo nebo nula, suma diferenciálů se označuje jako integrál a také jeho výsledek může být číslo (součet jednotek o hodnotách pod jakékoliv rozlišení v množství rostoucí nad jakékoliv meze být v diferenciálním počtu nenulový), viz Rovnice 921b. Podíl dvou nenulových diferencí bude číslo, podíl dvou diferenciálů se nazývá derivací a může být roven nule, viz Rovnice 921(c). Základní rozdíly v aplikaci diferenčního a diferenciálního počtu jsou uvedeny formou řešené úlohy, viz Úloha 1047.
921:
Vztah mezi diferencí a diferenciálem
Diferenciály fyzikálních veličin
Obvykle se setkáváme s diferenciály délky dx, šířky dy a výšky dz, plochy (součin dvou diferenciálů délky a šířky dx·dy), diferenciálu objemu (součin diferenciálu délky, šířky a výšky dx·dy·dz). Nicméně lze aplikovat diferenciál i na ostatní fyzikální veličiny jako je diferenciál energie dE apod. S takovými diferenciály se setkáváme při sestavování diferenciálních rovnic (rovnice, které obsahují diferenciály, například Gradienty a dále níže)
Úloha 1047:
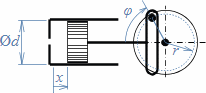
Píst ve válci se pohybuje pomocí kulisového mechanismu. Pohyb pístu je relizován pomocí čepu na okraji rotujícího disku o otáčkách N. Určete rychlost pohybu pístu v závislosti na úhlu pootočení disku φ a to dvěma postupy: a-pomocí údajů z měření polohy pístu x v závislosti na pootočení disku φ (použití diferenčního počtu); b-výpočtem pomocí funkce x=f(φ). Parametry zařízení jsou v popisku následujícího obrázku.
Technická matematika
strana 30
Píst poháněný pomocí kulisového mechanismu
φ [°] úhel pootočení disku; x [mm] vzdálenost pístu od horní úvrati; d=68 mm; r=22 mm; N=60 min-1.
Použití diferenčního počtu k vyřešení Úlohy 1047
V případě postupu-a vycházíme z definice rychlosti jako podíl vzdálenosti uražené za sledovaný časový interval. Uražená vzdálenost odpovídá diferenci vzdálenosti Δx za diferenci času Δt, jejich podíl je hledaná průměrná rychlost na tomto úseku (Vzorec 1047/2(a)). V tomto případě bychom postupovali tak, žebychom sestavili tabulku pro vybraná pootočení hřídele-φ a ktomu dopočítali konkrétní polohy polohy pístu-x (viz Tabulka 1047/2c), podle rovnice, kterou lze odvodit z kinematiky pohybu pístu (viz Vzorce 1047/2b). Z této tabulky lze jednoduše stanovit diference uražené délky pístu Δx pro jednotlivé diference pootočení hřídele Δφ. To za jakou dobu Δt urazí hřídel diferenci Δφ lze vypočítat z jednoduchého vztahu pro úhlovou dráhu otáčejícího se hřídele otáčkami N (viz Vzorce 1047/2b). Odtud lze už provést výpočty rychlostí pístu V.
1047/2:
Aplikace diferenčního počtu
Hodnoty v Tabulce (c): φ [°]; x [mm]; V [mm·s-1]. Pro stejné diference pootočení hřídele je stejná i diference času, protože otáčky hřídele jsou časově neměnné. Pro Δφ=10°. Vzorce jsou odvozeny v Příloze1047.
Použití diferenciálního počtu k vyřešení Úlohy 1047
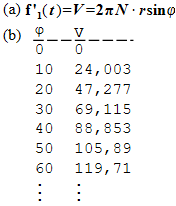
Pomocí diferečního počtu lze tedy získát pouze střední rychlost pístu na vyšetřovaném intervalu Δx, přičemž přesnějšího výsledku dosáhneme zmenšováním hodnot intervalů za cenu navyšujícího se množství výpočtů. Přesného výsledku dosáhneme tehdy budou-li intervaly zmenšeny pod jakékoliv rozlišení, tedy poměr Δx/Δx přechází do diferenciálního počtu na poměr dx/dy nazývaný derivací. Derivace vychází z funkce polohy pístu na čase f1(t) a předpokladu, že existuje funkce f2(t) pro výpočet hodnot derivací pro jakýkoliv okamžik/polohu pístu – rychlost je totiž směrnice tečny pro vyšetřovaný bod, tedy derivace dx/dy, viz Obrázek 1047/3. Průběh této funkce (čte se jako derivace funkce f1) lze načrtnout z grafického záznamu funkce f1(t) a směrnic tečen pro jednotlivé body, které odpovídají derivaci dx/dy pro konkrétní bod, viz Obrázek 1047/3 (modrá barva).
Technická matematika
strana 31
1047/3:
Aplikace diferenciálního počtu
f '1(t) je zkrácené označení derivace funkce, které nahrazuje zápis ve formě poměrů dvou diferenciálů. Odhadovaný průběh funkce vychází z toho, že na počátku má směrnice tečny nulovou hodnotu a z toho, že od horní úvrati píst postupně zrychluje až po maximální rychlost (φ=90°), pak zpomaluje až do dolní úvrati, kde je rychlost nulová, čemuž odpovídá opět nulová hodnota směrnice tečny v maximální hodnotě polohy pístu x.
Hledání funkce odpovídající derivaci původní funkce
Hledání funkce odpovídající derivaci původní funkce vychází z toho, že většina používaných funkcí je již v matematice dobře známá funkce nebo je složena z několika takových známých funkcí. Proto existují katalogy derivací frekventovaných funkcí, viz derivace některých funkcí na Obrázku 1064(a), více například [Rektorys et al., 2003, s. 367]. Derivace těchto funkcí byly odvozeny pomocí teorie limit. Přičemž z definice derivace (směrnice tečny) je zřejmé, že derivace konstanty musí být nula a derivací nejjednodušší funkce (f(x)=x) musí být rovna jedné, protože v pravoúhlé soustavě souřadnic se jedná o přímku se sklonem 45°. Pravidla pro derivování složených funkcí jsou uvedena v [Rektorys et al., 2003, s. 369]. Výsledek derivace funkce f1(t) z Obrázku 1047/3 je uveden na Obrázku 1047/4(a).
1064:
Tabulka derivací některých funkcí
a konstanta; x proměnná
1047/4:
Derivace polohy pístu podle času
(a) výsledná rovnice pro rychlost pístu získaná pomocí diferenciálního počtu; (b) hodnoty rychlosti pístu vypočtené pomocí rovnice (a) – jedná se o přesné hodnoty, porovnejte je s výsledky v Tabulce 1047/2(c), které jsou získány pomocí diferenčního počtu. Podrobný postup derivace funkce f1(t) je uveden v Příloze 1047.
Technická matematika
strana 32
  ~  
Derivace
V předchozí podkapitole byla derivace prezentována jako tečna k vykreslenému průběh derivované funkce [Rektorys et al., 2003, s. 372], ale má i jiné interpretace, nicméně vycházející z této představy. Derivace je vlastně vektor, respektive gradient, který říka jak rychle roste jedna veličina v ose proměnné. Toho se využívá k hledání extrémů dané funkce, kdy za extrém považujeme maximum nebo minimum derivované funkce – v těchto extrémech musí být směrnice tečny a tedy i derivace rovna nule. Dobře známým extrémem studentům v dynamice tekutin je maximální možný hmotnostní tok tryskou pomocí funkce hmotnostního toku tryskou.
Derivace funkce více proměnných
Derivace funkce více proměnných se nazývá parciální derivace a je popsána v samostatné kapitole Parciální derivace (s. ??).
Označování derivací
Možná označování derivací je uvedeno na Obrázku 1047/3. Jestliže je proměnnou čas (derivace podle času) pak se ještě používá označení derivace tečkou nad počítatou veličinou, například dx/dt=ẋ. Jedná se o označení zavedené Isaacem Newtonem (1642–1727), který diferenciální počet zavedl spolu Gottfriedem Leibnizem (1646–1716), když prováděl derivace časově závyslých funkcí.
Poznámky k hledání derivace vyšetřované funkce
Pro nalezení derivace vyšetřované funkce musíme znát pravidla derivování a mít k dispozici alespoň tabulku derivací základních funkcí jak je popsáno v odstavic pod Obrázkem 1047/3. Matamatické důkazy a pravidla derivování naleznete hezky popsané v knize Co je a k čemu je vyšší matematika [Rektorys, 2001], například přesný důkaz, že derivace je směrnice tečny, určení derivace v bodě pomocí limitních hodnot sečen [s. 16], jak vznikla derivace složené funkce [s. 28], užití derivace pro analýzu funkce [s. 30] (zda je funkce klesájící/stoupající apod), úlohy na anlýzu funkce [s. 40].
Diferenciální rovnice
Níže se setkáme i s diferenciálními rovnicemi, ve kterých vystupují derivace neznámých funkcí. V takovém případě se původní funkce hledá pomocí různých okrajových, počátečních podmínek a hlavně z fyzikální podstaty děje, který má popisovat. Například u harmonických funkcí, respektive periodických víme, že je lze složit z konečného počtu sinusovek apod. Následně výslednou funkci testujeme, zda odpovídá s požadovanou přesností hledané funkci. Podobně by bylo možno i nálézt i derivaci na Obrázku 1047/3. Řešené úlohy s diferenciálními rovnicemi jsou v dalších kapitolách tohoto článku speciálně diferenciální rovnice pro kmitavý pohyb jsou řešeny v článku Kmitání. Pěkný úvod do sestavování a řešení diferenciálních rovnic je také v knize Co je a k čemu je vyšší matematika [Rektorys, 2001, s. 95]
Technická matematika
strana 33
  ~  
Integrály
Integrál je definovaný již v odstavci nad Obrázkem 921 a na rozdíl do diferenčního počtu, kde při sčítání diferencí získáme číslo, tak při integraci očkáváme jako výsledek funkci. Rozdíl ve výsledku mezi sumou diferencí a integrací diferenciálů je ukázana na Úloze 1291.
Úloha 1291:
Vypočítejte pomocí diferenčního a integrálního počtu plochu kruhu, když znáte rovnici pro obvod kruhu. Poloměr kruhu re je 10 cm.
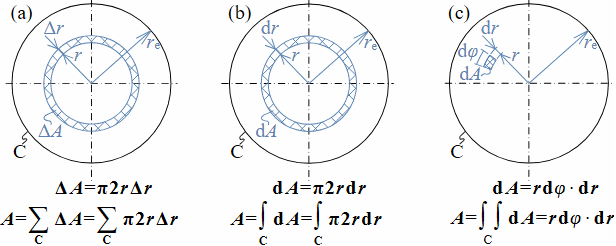
Vzorec pro plochu kruhu získaný pomocí integrace-zadání
(a) rozdělení plochy kruhu na diference za účelem přibližného výpočtu plochu kruhu; (b) rozdělení plochy kruhu na mezikruhové diferenciály; (c) rozdělení plochy kruhu na diferenciály ve tvaru výseče mezikruží (diferenciál dA je složen z násobku dvou diferenciálů dr a dφ, proto jsou tam dva symboly pro integrál za sebou jako upozornění – čte se jako integrál dvou proměnných). C-hranice kruhu (obvod kruhu). Pod symbolem sum a int je C což značí součet všech elementů po hranici C. A [cm2] plocha; r [cm]
Použití diferenčního počtu k vyřešení Úlohy 1291
Jednou z možností je rozdělit plochu kruhu na mezikruží tloušťky diference Δr a tuto tloušťku vynásobit obvodem kruhu na vnějším poloměru tohoto mezikruží (poloměr r). Tento výpočet musíme zopakovat po diferncích Δr a výsledek sečíst. Přesto výsledek bude tím přesnějším, čím menší bude diference Δr, zároveň s poklesem této diference bude narůstat přesnost výsledku výpočtu mezikruží, jehož hodnota bude vždy o něco menší než skutečnost. Ovšem poroste počet výpočtových kroků. V tomto případě je kruh rozdělen do 10 elementů (9 mezikruží a malý centrální disk, jehož plochu z rovnice obvodu pro kruhu nelze vypočítat, takže je jeho hodnota brána jako nulová), pokud čílo elementu označíme písmenem n, pak rozsach sčítání (sumace) označíme n=1 do n= 10, viz Obrázek 1291/2.
1291/2:
Výpočet plochy kruhu pomocí diferenčního počtu
n-označení elementu.
Technická matematika
strana 34
Základní princip integrování
Integrace je převod integrálu s definovaným integrandem (vše, co je mezi znakem pro integrál a diferenciálem – někdy je to jen číslo 1 nebo jiná konstanta, nebo i součin více funkcí) na tzv. primitivní funkci. Primitivní funkce vyjadřuje postupný nárůst hodnoty integrálu od počátku integrace k jeho vymezeným hranicícm, tzv. meze integrálu. Rovnice 1291(a) je matematickým zápisem procesu integrace integrálu diferenciálu dx, jehož meze integrace jsou od x1 do x2. Jestliže se integrál skládá z více dílčích integrálů, tak se integrují postupně od společného intengrandu (Rovnice 1292(c)), tj. řešení prvního integrálu je integrandem integrálu nasledujícího. Rovnice 1292(b) a 1292(c) jsou zápisem integrace integrálů z Úlohy 1291.
1292:
Princip integrace
(a) funkce f(x) je intengrand, funkce g(x) primitivní funkce; (b) funkce f(r)=π2r je integrand, funkce g(r) je výsledná primitivní funkce; (c) funkce f(φ)=r je intengrad prvního integrálu, funkce g(φ) je primitivní funkce prvního integrálu.
Hledání primitivní funkce a rozdíl mezi určitým a neurčitým integrálem
Lze celkem elegantně dokázat, například v knize Co je a k čemu je vyšší matematika [Rektorys, 2001, s. 57], že integrand je derivací primitivní funkce. Takže známe-li tabulku derivací častých funkcí, pak můžeme ve většině případů docela snadno integrovat. Pro přehlednost se uvádí i rozsáhlé tabulky základních integrálů (například [Rektorys et al., 2003, s. 454]), které jsou převodem tabulek derivací. To znamená, že předpokladem k řešení integrování je, že primitivní funkce vyšetřovaného integrálu existuje. Pro příklad jsou v Tabulce 1293 uvedené výsledky integrací získané z Tabulky 1064 pro derivace funkce. Derivací primitivní funkce bychom měli získat zpět tvar integrandu a derivace konstanty je nula, takže řešením neurčitého integrálu (bez vyznačených mezí) je primitivní funkce plus libovolná konstanta – ta v případě určitého integrálu (integrál, který ma zadané meze) se při výpočtu rozdílu vyruší, takže při integraci určitého integrálu se neuvádí.
1293:
Tabulka základních integrálů
n celé kladné číslo; a konstanta; C integrační konstanta
Technická matematika
strana 35
Řešení Úlohy 1291 pomocí integrálů
Integrál 1291(b) lze řešit následovně: integrační meze proměnné r jsou od 0 do re, konstanty lze vytknout před integrál podle pravidla Integrál 1293(e); integrand je roven proměnné r, primitivní funkci k tomuto integrálu lze získat převodem pomocí pravidla Integrál 1293(d) pro případ n=1, viz zápis těchto kroků do Rovnice 1295(a). Integrál 1291(c) je dvojný integrál s diferenciály dφ a dr. Při integraci diferenciálu dφ je integrand roven 1, protože r je při derivaci hledané primitivní funkce podle φ považován za konstantu. Takže primitivní funkci prvního integrálu lze získat aplikací pravidla Integrál 1293(a). Řešení prvního integrálu je současně integrand integrálu následujícího–ten je stejný jako v případě Integrál 1291(b), takže řešení obou integrálu z Úlohy 1291 je totožné, i když jsem použili jiný tvar diferenciálů, viz Integrál 1295. Další aplikace diferenciálního počtu jsou uvedeny v následujících kapitolách.
1295:
Řešení integrálů z Úlohy 1291
Dosazením do rovnice pro plochu kruhu vzešlou z integrace lze vypočítat plochu kruhu přesně na libolný počet desetiných míst (A=314,16 cm2)–porovnejte přesnost s diferenčním výpočetem plochy kruhu, viz Obrázek 1291/2.

Parciální derivace

Derivace funkce s více proměnnými se nazývá parciální derivací. Ty jsou klíčové zejména při stanování přírůstku funkce neboli totálního diferenciálu. Pomocí přírůstku funkce lze sestavovat a řešit složité diferenciální rovnice popisující nějaký vyšetřovaný děj.

  ~  
Derivace funkce více proměnných
V technice a fyzice se často vyskytují veličiny, které jsou funkcí více nezávislých proměnných a právě takových funkcí se týká parciální neboli částečná derivace. Například pro u=f(x, y) je veličina u funkcí dvou veličin a to x a y. Takový typ rovnice je možné derivovat podle proměnné x i y, přičemž, když se derivuje podle jedné proměnné, tak druhá je považována za konstantu [Rektorys et al., 2003, s. 395], jinými slovy jsme z funkce f(x, y) vytvořili nejprve dvě funkce uy=f(x, y=konst.), uxf(x=konst., y). Výsledkem parciální derivace takové funkce je soustava dvou rovnic, viz Rovnice 269). Obecně platí, jestliže funkce obsahuje j počet nezávisle proměnných, potom výsledkem parciální derivace takové funkce bude soustava s j rovnicemi.
Technická matematika
strana 36
269:
Dvojí zápis parciální derivace funkce více proměnných

(a) označení parciální derivace pomocí písmene d (dolní index označuje, která proměnná je při derivaci konstantní) jako značky pro diferenciál [Dobrovolný and Žďárek, 1954, s. 189]; (b) pro přehlednost se upouští od indexů a pro označení parciální derivace se používá místo písmene d znak ∂ (partial).
Použití parciálních derivací
Taková soustava rovnic se využívá například při hledání gradientu skalárního pole nebo přírůstku funkce známé jako totální diferenciál – oba tyto matematické pojmy mají své vlastní kapitoly uvedené v další části článku.
Pravidla derivování pro parciální derivace
Pro parciální derivace přirozeně platí stejná pravidla derivovaní jako pro funkce jedné proměnné, a parciální derivace má i stejnou interpretaci (jedná se o směrnici tečny k průběhu funkce ve směru osy proměnné podle, které se derivuje). To znamená, že uvedené dvě parciální derivace v určitém bodě soustavy souřadnic u-x-y představují dvě tečny k této ploše vytvořenou původní funkcí f(x, y) dvou proměnných.
  ~  
Přírůstek funkce neboli Totální diferenciál
Klasická úloha v technice je určení infinitezimální změny sledované veličiny, která je funkcí více proměnných, když dojde ke změnám těchto proměnných. Tuto změnu označujeme jako totální diferenciál neboli přírůstek funkce, což je součet změn (diferenciálů) od jednotlivých proměnných.
Obecná rovnice totálního doferenciálu
Obecně lze říci, že totální diferenciál veličiny u, která je dána funkcí f(x, y) dvou proměnných x, y (u=f(x, y)) bude du. Totální diferenciál du představuje přírůstek funkce ve vyšetřovaném bodě (ve kterém jsou známy parciální derivace) třírozměrné soustavě souřadnic u-x-y, jestliže se změní velikost proměnných o diferenciály dx, dy, což je graficky znázorněno na Obrázku 263. Rovnici pro totální diferenciál lze dále upravit na tvar du=duy/dx·dx+dux/dy·dy=∂u/∂x·dx+∂u/∂y·dy. Takový součet platí i pro funkce s více jak dvěma proměnnými [Rektorys et al., 2003, s. 396], viz obecná Rovnice 377 pro totální diferenciál.
263:
Grafické znázornění totálního diferenciálu
V tomto případě se jedná o funkci u=f(x, y) jejíž přírůstek ve směru x je klesající duy<0 a ve směru y rostoucí dux>0. Totální diferenciál neboli přírůstek funkce v okolí vyšetřovaného bodu P je tedy součtem přírůstků v jednotlivých směrech (parciálních přírůstků) du=duy+dux.
Technická matematika
strana 37
377:
Obecný vzorec pro výpočet totálního diferenciálu
Totální diferenciál funkce j-proměnných, kde j je počet proměnných a n označuje proměnnou.
Příklad aplikace parciální derivace a totálního diferenciálu
Vlastnosti a postup při parciální derivaci a stanovení totálního diferenciálu lze dobře předvést na příkladu jednoho z nejznámějších vztahů v termodynamice, což je rovnice pro hmotnostního tok ideálního plynu tryskou při podzvukových rychlostech, viz Úloha 214. Tato rovnice obsahuje dvě proměnné a to tlak před tryskou a za tryskou. Takže kdybychom chtěli vědět o jakou diferenci se změní průtok tryskou z Úlohy 214 (tedy chceme znát totální diferenciál dm), jestliže se změní oba tlaky před i za tryskou o diferenciály dpis, respektive o dpe, pak bychom museli nejprve stanovit diferenciál hmotnostního toku od změny tlaku pis a tlaku pe, tedy diferenciál dmpe (značí přírůstek m, jestliže je pe), respektive dmpis. Tyto diferenciáli stanovíme z parciální derivace rovnice pro hmotnostní tok tryskou (výsledkem parciální derivace budou dvě rovnice–Jedna rovnice bude udávat jak se bude měnit průtok tryskou, když se bude měnit tlak před tryskou a druhá jak se bude měnit průtok, když se bude měnit tlak za tryskou). Totální diferenciál dm je pak součtem těchto dvou diferenciálů. Právě tento výsledný diferenciál se nazývá totálním diferenciálem nebo také přírůstek funkce dvou a více proměnných.
Úloha 214:
Proveďte parciální derivaci rovnice pro hmotnostní tok ideálního plynu tryskou podzvukovou rychlostí. Rovnice je uvedena například v článku Proudění plynů a par tryskami [Škorpík, 2023c]. Předpokládejte konstantní celkovou teplotu plynu před tryskou. Řešení úlohy je uvedeno v Příloze 214.
Rovnice pro hmotnostní průtok tryskou
m [kg·s-1] hmotnostní tok plynu tryskou; pe [Pa] tlak na výtoku z trysky (exit); pis [Pa] celkový tlak na vstupu do trysky (input); a, b, c, d, e konstanty; mmax [kg·s-1] maximální tok plynu tryskou, při kterém přestává reagovat na další snižování protitlaku pe. Hmostnostní tok trykou je funkcí tlaku plynu před i za tryskou, možné kombinace tlaků a průtoků lze graficky znázornit prostorovou plochou označovanou jako průtokový kužel trysky.
Technická matematika
strana 38
Aplikace totálního diferenciálu v mechanice kontinua
A nyní k praktickým příkladům užití totálního diferenciálu. V Úlohách 205 a 387 naleznete příklady odvození rovnic pro totální diferenciál hmotnostního toku, ale zde využití totálního diferenciálu ještě nekončí. Pravidla pro totální diferenciál lze totiž využít při sestavování diferenciálních rovnic a v mechanice kontinua se aplikuje na tzv. elementární krychli, viz Obrázek 401. Teorie elementární krychle se využívá k popisu rovnováhy a změn vyšetřovaných veličin, například sil, energie, tlaku, teploty, viz odvození Navier-Stokesovy rovnice, Eulerovy rovnice hydrodynamiky apod. Na Obrázku 401 je takto stanoven přírůstek nějaké obecné fyzikální veličiny u, který stačí nahradit symbolem pro vyšetřovanou veličinu, například tlakem, teplotou, silou atd.
401:
Elementární krychle v mechanice kontinua
Přírůstek veličiny u v jednotlivých směrech vepsaný do elementární krychle.
Úloha 205:
Určete totální diferenciál průtoku plynu tryskou. Využijte poznatků z Úlohy 214. Řešení úlohy je uvedeno v Příloze 205.
První krok při řešení Úlohy 5
Úloha 387:
Určete totální diferenciál rovnice kontinuity proudění tekutiny v kanále. Rovnice má tvar A·ρ·V=m, kde A [m2] je průtočný průřez kanálu, ρ [kg·m-3] je hustota, V [m·s-1] rychlost tekutiny, m [kg·s-1] je hmotnostní průtok, který je konstantní po celé vyšetřované délce kanálu. Řešení úlohy je uvedeno v Příloze 387.
První krok při řešení Úlohy 387
Parciální derivace ve Válcové soustavě souřadnic
Parciální derivace v jiné soustavě souřadnic už může být trochu složitější, protože diferenciály musíme transformovat. Například pro válcovou soustavu souřadnic se parciální derivace provádí podle proměnných r (poloha na průvodiči), u (délka oblouku od jeho počátku) a a (poloha na ose od jejího počátku) a protože diferenciál v obvodovém směru lze vyjádřit jako součin délky průvodiče a diferenciálu úhlu θ tj. du=r·dθ je ve jmenovateli derivace podle úhlu θ součin r·dθ, viz Vzorec 679.
Technická matematika
strana 39
679:
Příklad parciální derivace funkce tří proměnných ve valcové soustavě souřadnic


Vzorce ukazují parciální derivace veličiny k, kterou lze vypočítat pomocí funkce k=f(r, u, a) ve válcové soustavě souřadnic.

Gradienty

V mechanice kontinua je gradient velmi frekventová veličina, udává totiž trend změn nějaké vyšetřované veličiny v okolí daného bodu uvnitř nějaké oblasti, která nás zajímá. Přesněji se jedná o vektor, který směřuje z daného bodu, jeho směr totožný se směrem, ve kterém se vyšetřovaná veličina zvyšuje oproti hodnotám v tomto bodě. Jeho velikost pak určuje přírůstky v tomto směru. Jednoltivé druhy gradientů vytváří vektorová pole, takže s gradienty v rovnicích lze pracovat pomocí pravidel vektorové analýzy pro vektorová pole a predikovat trendy jednotlivých veličin při různých modelových změnách uvnitř vyšetřovaného kontinua. Přičemž některé druhy gradientů vytváří tzv. potenciální vektorová pole s unikátními vlastnostmi, které nám například umožňuje modelovat i velmi složité děje uvnitř kontinua, jako je proudění.

  ~  
Zápis gradientu teploty vody v jezeře jako příklad jednoho z možných druhů gradientů
Gradient je vektor v klasickém prostoru a udává změny a jejich směr vyšetřované veličiny ve vyšetřovaném objemu, který označíme jako oblast. Takže například souřadnice gradientu teploty vody v určitém bodu v jezeře by se pro směr-x stanovil jako podíl změny teploty v tomto směru Δtx a vzdálenosti Δx ve směru-x, na kterém se tato změna projeví, což se zapíše takto: Δtx/Δx, kde t [°C] je teploty. Pro směry-y a z podobně. Výsledkem jsou tedy tři souřadnice tohoto gradientu, respektive vektoru a→, které se zapíší tak jako je to na Obrázku 1264 vlevo. V tomto případě nám vektor říká o kolik stupňů Celsia se zvýší teplota vody při pohybu daným směrem o vzdálenost 1 m. Aby bylo zřejmé, že tento vektor je gradientem nějaké vyšetřované veličiny, tak se označuje zkratkou grad t, tak jak je uvedeno na Obrázku 52vpravo. Samozřejmě mimo gradientu teploty můžeme použít další druhy gradientů jako tlaku, energie apod. Mimo gradienty fyzikálních veličin se používají i jiné druhy gradientu v oborech jako je informatika, statistika apod.
1264:
Příklad zápisu gradientu teploty v objemu jezera
t [°C] teplota vody; a→ vektor.
Oblast Ω obsahující Skalární i Vektorové pole
Prostor, ve kterém stanovujeme (a lze stanovit) gradienty vyšetřované veličiny označujeme jako oblast Ω. Celou oblast Ω můžeme označit jako skalární pole, pokud budeme mluvit o hodnotách teploty v jednotlivých bodech této oblasti, nebo vektorové pole, pokud budeme hovořit o gradientech teploty.
Technická matematika
strana 40
Hladina skalárního pole
Plochy v oblasti Ω, na kterých je vyšetřovaná skalární veličina konstantní se označují jako hladiny skalárního pole.
Určení směru gradientu
Směr gradientu lze v některých případech určit triviálním způsobem. Například směr gradientu potenciální energie vody ve sklenici bude proti směru gravitačního zrychlení (ve směru kolmém na hladinu bude ode dna potenciální energie vody růst), protože potenciální energie je definována vzorcem e=-g·y, viz Obrázek 918. Hladiny skalárního pole budou kolmé na tento směr (jsou rovnoběžné z hladinou vody v této sklenici). Vektory ve vektorovém poli tvořené gradienty budou směřovat ke dnu sklenice.
918:
Gradient potenciální energie vody ve sklenici
e [J·kg-1] potenciální energie 1 kg vody; grad e [J·kg-1·m-1] gradient potenciální energie (směr růstu potenciální energie ve vyšetřovaném bodě a jeho velikost v závislosti na souřadnici) v bodě-P; g→ [m·s-2] gravitační zrychlení g→(0;-9,81;0). Vyšetřovaná oblast Ω je celý objem vody v nádobě.
Gradienty potenciálních veličin a Potenciální vektorové pole
Jestliže v celém vyšetřovaném objemu Ω je vyšetřovaná veličina u dopočitatelná podle nějaké potenicální funkce u=f(x, y, z) a tato funkce je v celé oblasti spojitá (tzn.v každém bodě oblasti Ω má veličina u danou hodnotu – skalár, číslo), pak lze gradient této veličiny spočítat pomocí Rovnice 354. Přesněji přírůstky sledované veličiny v jednotlivých směrech jsou rovny parciální derivacím v těchto směrech. Přičemž funkci u nazýváme potenciální, protože je funkcí pouze polohy, proto také vektorové pole, které je vytvořeno z gradientů potenciálních funkcí označujeme jako potenciální vektorové pole.
354:
Gradient potenicální funkce u=f(x, y, z)
Gradient potenicální funkce u = f(x, y, z)
Příklad výpočtu gradientu potenciální energie vody
Vraťme se nyní ke gradientu potenciální energie ve sklenici vody z Obrázku 918. V tomto případě jsme schopni sestavit funkci pro výpočet potenciální energie v celém objemu vody a to vzorcem: e=-g·y pro g→(0;-9,81;0), takže dosazením této funkce do Rovnice 354 získáme gradient potenciální energie ve sklenici vody ve tvaru: grad e=a→(0;9,81;0).
Proudění s vnitřním tření jako příklad nepotenciálního vektorové pole
Jestliže je oblast Ω vyplněná vektorovým polem, které je gradientem nějaké veličiny, kterou nelze popsat potenciální funkcí, pak o tom to poli říkáme, že je nepotenciální. Typické nepotenciální vektorové pole je vektorové pole rychlostí tekutiny s vnitřním třením, viz článek Vnitřní tření tekutiny a vývoj mezní vrstvy.
Technická matematika
strana 41
Nestacionární potenciální veličiny a jejich nestacionární vektorová pole
Existují i potenciální rovnice, které jsou časově proměnné, tj. jsou funkcí i času, například u=f(x, y, z, t), takové rovnice označujeme jako nestacionární. V tomto případě můžeme určit gradienty pomocí Vzorce 354, ale pouze pro konkrétní čas, tj. vypočítané gradienty budou platné v určitém okamžiku. Vektorové pole takových gradientů lze označit jako Nestacionární vektorové pole. Například budeme-li se zabývat prouděním vody v jaderném reaktoru, pak proudění při startování, respektive odstavování tohoto reaktoru bude nestacionární (postupně se v čase měnící), stejně tak nestacionární proudění nastává při regulaci. Nicméně lze chlazení reaktor reaktoru navrhnout pro konkrétní maximálně nepříznivý stav jako časově nezávislý – samozřejmě s přihlédnutím k možným účinkům dynamických jevů v proudění.
  ~  
Gradienty v rovnicích zákonů zachování
Jestliže víme co gradient fyzikálně představuje, pak není problém ho zakomponovat do vytvářených vektorových rovnic. Nejpoužívanější variace rovnic v mechanice kontinua obsahující gradeinty je založena na zákonu zachování energie. Na Obrázku 746 příklad rovnice zachování energie tekutiny ve vyšetřovaném objemu Ω. Podle prvního zákona termodynamika může tekutina obsahovat již zmíněnou potenciální energii e, ale i kinetickou V2/2, tlakovou p/ρ a vnitřní tepelnou energii u, které se mohou mezi sebou transformovat. Jestliže na vstupu (označení i) do tohoto vyšetřovaného objemu je všude energetický obsah tekutiny stejný, pak musí v objemu Ω platit, že klesá-li v nějakém směru gradient jednoho druhu energie, tak v tom samém bodě a směru musí gradient jiné energie růst apod. Jinými slovy součet gradientů těchto energií musí být roven nule. Pokud roven nule není, pak to jednoduše znamená, že tato tekutina sdílí energii se svým okolím, což je možné, buď ve formě práce w, nebo tepla q. Toto tvrzení lze tedy zapsat Rovnici 746. Pomocí takové rovnice lze následně vyšetřit proudění po libovolné proudnici mezi vstupem a výstupem, respektive určit jak se mění tlaky, určit vykonanou práci atd., viz také Úloha 1087. Tato rovnice je naprosto klíčová rovnice pro studium mechaniky kontinua a v různých obměnách ji obsahují téměř všechny energetické rovnice známe v hydromechanice.
746:
Energetická rovnice proudění
Technická matematika
strana 42
Ω-vyšetřovaný objem. e [J·kg-1] potenciální (energie 1 kg tekutiny); p [Pa] tlak; q [J·kg-1] měrné teplo sdílené s okolím (může se jednat o teplo přiváděné/odváděné do/z pracovní tekutiny přes hranici vyšetřovaného objemu nebo i o teplo vzniklé/spotřebované chemickou reakcí uvnitř vyšetřovaného objemu); u [J·kg-1] měrná vnitřní tepelná energie; V [m·s-1] rychlost tekutiny ve vyšetřovaném bodě; Vi [m·s-1] rychlosti proudění na vstupech do vyšetřovaného objemu; Ve [m·s-1] rychlosti proudění na výstupech z vyšetřovaného objemu; w [J·kg-1] měrná vnitřní práce tekutiny; ρ [kg·m-3] hustota tekutiny.
Zachování fyzikálního rozměru
I v rovnicích obsahující gradienty musí mít jednotlivé gradienty stejný fyzikální rozměr. Například už víme, že gradient potenciální energie odpovídá zrychlení (předchozí podkapitola), takže gradienty měrných energií mají stejný fyzikální rozměr odpovídající zrychlení a gradient kinetické energie v Rovnici 746 je současně zrychlení tekutiny, viz důkaz v Úloze 1087.
Odečítání kontextů z rovnic s gradienty

Jestliže jsme si pod gradientem schopni představit konkrétní děj, pak jsme schopni již z tvaru rovnice usoudit různé kontexty. Například aplikací poslední Rovnice 746 na proudění kapaliny vodorovným potrubím (grad e=0) konstantního průřezu (grad (V2/2)=0), ve kterém tekutina nekoná práci (grad w=0) ani nesdílí teplo s okolím (grad q=0), zjistíme, že klesá-li tlak v důsledku vnitřního tření (tlaková ztráta), tak musí růst hodnota vnitřní tepelné energie kapaliny apod. U proudění stlačitelného plynu to je již složitější, viz Úloha 1087.

Zápis gradientu potenciální veličiny pomocí operátoru ∇
Pro potřeby vektorové analýzy, respektive práce s gradientem v rámci širšího výpočtu, se gradient potenciální veličiny zapisuje ve formě parciální diferenciální Rovnice 417 (parametry i→, j→, k→ označují, že se současně jedná o souřadnice vektoru). Pro, tímto způsobem zapsaným gradientem, platí pravidla vektorové algebry, například [Rektorys et al. 2003, s. 219], [Garaj, 1957], viz řešení Úlohy 1087.
417:
Běžný zápis gradientu potenciální veličiny
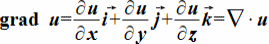


∇ operátor nabla – vpravo ve válcové soustavě souřadnic. V případě parciálních derivacích ve válcové soustavě souřadnic se vychází z Rovnice 679 pro parciální derivace ve válcové soustavě souřadnic.
Úloha 1087:
Určete zrychlení plynu v chladícím kanálu (potrubí) jaderného reaktoru chlazeného plynem. Uvažujte stacionární proudění a vysokou tepelnou vodivost pracovního plynu. Stanovte také gradient tlaku v tomto chladícím kanálu a divergenci rychlosti. Chladící kanálky jsou ve svislém směru. Řešení úlohy je uvedeno v Příloze 1087.
Technická matematika
strana 43
Zrychlení plynu v potrubí tepelného výměníku
l [m] délka potrubí; Vi ,e [m·s-1] rychlost na vstupu a výstupu z potrubí; Q [W] celkový tepelný výkon předávaný do plynu na úseku potrubí o délce l; q [J·kg-1·m-1] získané teplo 1 kg plynu, které získá na délce l; x [m] vzdálenost vyšetřovaného bodu od začátku potrubí.
  ~  
Potenciální vektorové pole
Potenciální ektorové pole má některé unikatní vlastnosti, které otvírají přístup k výpočtu některých jeho zásadních hodnot. V případě gradientu potenciální veličiny jsou tedy jeho jednotlivé souřadnice parciálními derivacemi této funkce. Při porovnání s Rovnicí 377 pro přírůstek funkce je evidentní, že pro stanovení přírůstku funkce pro u stačí znát gradienty této veličiny a ty vynásobit diferenciály vzdáleností v jednotlivých směrech (pro složku ve směru x diferenciálem dx atd.). Obecně se taková operace zapíše Rovnicí 677 – více v Úloze 1085.
677:
Určení přírůstku potenciální veličiny pomocí jejího gradientu
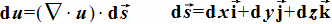

Diferenciál ds→ se nazývá jednotkovým vektorem směru.
Diference potenciální veličiny
Známe-li přírůstek funkce vyšetřované potenciální veličiny u, pak není problém v oblasti Ω vypočítat změnu této veličiny mezi jakýmikoliv dvěma body-i a e prostou integrací, podle Rovnice 355. Protože u je definována potenciální funkcí, pak hodnoty ui, ue jsou zároveň hodnotami na daných hladinách, viz Úloha 1085.
355:
Změna skalární veličiny mezi dvěma hladinami
Úloha 1085:
Určete gradient tlaku kapaliny v nádobě, zakreslete hladinu tlaku procházející bodem Pi[xi, yi, zi] a sestavte rovnici pro přírůstek tlaku v této nádobě. Zakreslete v libovolném místě oblasti Ω nový bod Pe a stanovte rozdíl tlaků mezi hladinami procházející tímto bodem a bodem Pi. Uvažujte, že na kapalinu působí pouze tíhové zrychlení (homogenní tíhové pole), viz přiložený obrázek. Postup řešení úlohy je uveden v Příloze 1085.
Technická matematika
strana 44
Obrázek k Úloze 1085
g→ [m·s-2] gravitační zrychlení g→(0;-9,81;0); p [Pa] tlak; pat [Pa] tlak nad hladinou nádoby (atmosférický tlak); H [m] výška hladiny vody v nádobě; x, y, z [m] souřadnice; ρ [kg·m-3] hustota vody.
Cirkulace vektoru v potenciálním vektorovém poli má unikatní vlastnosti
Cirkulace vektoru je ve vektorové analýze myšlena integrace součinu vektoru a jednotkového vektoru směru po uzavřené křivce-K, viz Rovnice 390. Jestliže je vektor a→ současně vektorem v potenciálním vektorovém poli, respektive gradientem potenciální veličiny, pak to znamená, že tato cirkulace musí být rovna nule, protože počáteční hladina integrace je stejná jako konečná, viz Integrál 355.
390:
Cirkulace vektoru
Cirkulace vektoru: Γ cirkulace vektoru.
Objekty a singularity uvnitř potenciálních vektorových polí
Vzpomeňme na definici gradientu potenciální funkce (potenciální funkce musí být definována v celé vyšetřované oblasti Ω). Takže stačí, aby uvnitř křivky-K, podle které provádíme cirkulaci vektoru, existoval jediný bod (nebo oblast, například ryba v jezeře), kde nemá potenciální funkce řešení a cirkulace vektoru vyjde různá od nuly. Pokud ale tvar křivky, po které integrujeme upravíme tak, aby tuto nedefinovanou oblast obcházela, tak cirkulace opět vyjde nula. Na druhou stranu, víme-li zcela jistě, že provádíme cirkulaci vektoru v potenciálním vektorovém poli a je přesto různá od nuly, pak to může znamenat, že uvnitř křivky, podle které cirkulace byla provedena je těleso, případně nějaká singularita. Hodnota cirkulace vektoru je pak údaj jeho nějaké charakteristické vlastnosti. Napřklad v aerodynamice se tak určuje vztlak křídla, které je obklopeno vektory rychlostí potenciálního proudění apod.
Hledání potenciální veličiny (potenciál vektoru) v potenciálním vektorovém poli
Pomocí definice gradientu jsme schopni vytvořit potenciální vektorové pole pomocí nějaké potenciální funkce a to platí i obráceně. Jestliže vektor a→ je gradientem nějaké potenciální funkce u (a→=∇ u), pak lze zjistit původní funkci popisující veličinu u podle Vzorce 677. Respektive lze psát du=axdx+aydy+azdz a integrací získat funkci pro u, kterou nazýváme potenciálem vektoru a→. Například víme, že vektor gravitačního zrychlení Země vytváří také potenciální vektorové pole a existuje tedy i potenciál gravitačního zrychlení apod. Pomocí potenciálu vektoru rychlosti se před zavedením počítačových simulací hledaly trajektorie proudnic tekutiny, viz článek Vnitřní tření tekutiny a vývoj mezní vrstvy.
Technická matematika
strana 45
Divergence vektoru jako paralela k intenzitě skalární veličiny
Gradient jako vektor má svou intenzitu, což je součin velikosti gradientu a jednotkové plochy. Tato intezita může být konstantní nebo zesilovat či naopak oslabovat směr od vyšetřovaného bodu. Například sledujeme-li gradient tlakové energie ve vyšetřovaném objemu (viz Rovnice 746), tak zvyšování intenzity tohoto gradientu znamená, že rosto hustota tlakové energie a naopak. Intenzitu vektoru zjistíme pomocí tzv. divergence vektoru. Obecná definice divergence je na Obrázku 420. V případě potenciálního vektorového pole se jedná se o součet derivací jednotlivých složek gradientu, takže výsledkem je číslo neboli skalár.
420:
Obecná definice divergence vektoru a jeho vlastnosti v potenciálním vektorovém poli
(a) obecná definice divergence vektoru a→; (b) další možný zápis divergence vektoru a→ v případě, že vektor je gradientem potenciální veličiny u. Δ-Laplaceův operátor (∇2=Δ).
Divergence vs. Gradient
Například divergence rychlosti plynu V v kanálu v Úloze 1087 bude kladná, protože plyn expanduje (zahřívá se), pokud by kanálem proudila voda, která s teplotou nemění svou hustotu, pak by divergence rychlosti byla nulová. Současně roste i divergence vnitřní teplené energie, ale klesá divergence hustoty, protože při expanzi plyn řídne apod. V těchto případech tedy velikost divergence koresponduje s velikostí gradientů, ale tomu tak vždy být nemusí. Základní přínos divergence oproti gradientu je ten, že rozlišuje, jestli změny hustoty vyšetřované veličiny způsobují změny objemu nebo nějaký zdroj či propad. Stejného gradinetu rychlosti bychom dosáhli i v trysce (zužující se kanál), ale toto zvýšení je způsobeno zmenšením průtočeného průřezu, proto divergence bude rovna nule. Kdežto zvýšení rychlosti v trubce v Úloze 1087 je způsobeno přivedeným teplem (zdroj).
Zákon zachování hmotnosti
Divergence hmotnosntího toku rovna nule je častý matematický zápis zákona zachováná hmotnosti.
Harmonická funkce
Bez zajímavostí není ani fakt, že v případě divergence gradientu veličiny u=f(x, y, z), který je roven nule (∇2·u=0) se funkce-f nazývá harmonická funkce (lineární, goniometrické apod.).
Technická matematika
strana 46

Tenzory

Metrický vektor má tři složky, které také nazýváme hlavní směry. Pomocí divergence lze sledovat změny těchto složek v hlavních směrech–pomocí parciálních derivací ve směru x, y, z. Sledovat změny jednotlivých složek vektoru v v dalších dvou směrech lze pomocí tenzorů, proto tenzor obsahuje až 9 čísel a nikoliv jen tři. Tenzor jaký je zde popsaný se nazývá metrický tenzor, ale existují i tenzory, které popisují veličiny, které mají více než tři rozměry [Rektorys et al., 2003], [Macur, 2010]). Metrické tenzory, dále jen tenzory mají spostu aplikací z nichž asi ve fyzice nejpodstatnější je definice vírového a nevírové vektorového pole.

  ~  
Metrický tenzor
Tenzorový počet umožňuje sledovat přírůstky složek vektoru ve všech směrech, tedy duxx, duyx, duzx, duyx, duyy, duyz, duzx, duzy, duzz (první index označuje proměnnou, podle které derivujeme, druhý index označuje složku vektoru u→), můžeme takovou funkci derivovat nejen ve směru proměnné, ale i kolmo na ni – jednotlivé přírůstky můžeme nazvat složkami tenzoru, podobně jako jsou složky vektoru a zapsat je do matice, kterou nazýváme tenzorem. To znamená, že přírůstek v každém směru je ještě závislý na zbývajících dvou souřadnicích, jak je ukázáno na Obrázku 909.
909:
Příklad znázornění složek tenzoru
vlevo-Je znám vektor rychlosti v okolí bodu P, který má tři složky Vx, Vy a Vz a zajímá nás změna těchto složek v malé vzdálenosti od bodu P. V takovém případě se složka Vx změní při posunutí ve směru osy x od dVxx, ve směru osy y od dVyx a ve směru osy z od dVzx apod. pro ostatní složky. Pro zachování přehlednosti nejsou na obrázku zakresleny přírůstky složky rychlosti Vz. vpravo-Zápis tenzoru přírůstků rychlosti.
Tenzor napětí
Tenzory se používají například pro kompletní popis napětí a deformace tělesa, viz článek Meze použití materiálů [Škorpík, 2025]. Nicméně, jak už bylo v předchozím odstavci uvedeno tenzory nepředstavují jen formu zápisu, ale také reálné souvislosti o změnách vyšetřované veličiny, jak ukazuje například veličina rotace vektoru, jejíž podstata a odvození je v následující podkapitole.
Technická matematika
strana 47
  ~  
Vírové a nevírové vektorového pole
Jestliže jsou přírůstky veličin v paralelních směrech nenulové, pak to znamená, že kolem vyšetřovaného bodu může nastat silová nerovnováha, která kontinuum deformuje, nebo v případě tekutin může dokonce rotovat kolem vyšetřovaného bodu – pak bychom hovořili o vírovém vektorovém poli, respektive v mechanice kontinua o vírovém pohybu neboli turbulenci.
Úhlová rychlost elementu
Rotace tekutiny může nastat, jestliže přírůstky složek rychlosti mimo normálové směry jsou nenulové. Z jejich velikosti lze vypočítat i úhlovou rychlost otáčení tekutiny. Úhlovou rychlost otáčení elementu tekutiny kolem vyšetřovaného bodu P lze stanovit velmi snadno – podívejme se na Obrázek 1031, kde je zobrazen element tekutiny zjišťujeme zda se bude otáčet kolem bodu P, který se nachází v jeho pravém dolní rohu (uvažujeme pro jednoduchost rotaci jen kolem osy-z). Obecně se úhlová rychlost rotace stanoví jako podíl obvodové rychlosti ku ramenu (vzdálenost od osy rotace zapsáno ve tvaru ω=U·r-1, kde ω [rad·s-1] je úhlová rychlost; U [m·s-1] je obvodová rychlost – viz také Vzorec 1077; r [m] je rameno). V případě vyšetřování rotace v nejbližším okolí bodu P, kde je rychlost tekutiny V→(Vx, Vy, Vz), musí obvodová rychlost odpovídat přírůstku rychlosti na ramenu rovnu diferenciálu vzdálenosti od bodu P. Samozřejmě, že v případě vyšetřování rychlosti proudění tekutiny má vyšetřovaní její rotace smysl pro tak velké okolí bodu P, kdy se neprojeví termokinetický pohyb molekul nad pohybem proudění látky jako celku.
1031:
Rotace elementu kolem osy rovnoběžné s osou-z
(a) úhlová rychlost rotace elementárního objemu podle přírůstku složky rychlosti Vx ve směru osy y; (b) úhlová rychlost rotace elementárního objemu podle přírůstku složky rychlosti Vy ve směru osy x; (c) přírůstky od jednotlivých složek rychlosti i velikost ramen se mohou měnit a tedy i úhlové rychlosti (v tomto případě působí dokonce proti sobě), proto výsledná úhlová rychlost se bere jako jejich průměr. Viz také postup v [Maštovský, 1964], [Garaj, 1957], [Hemzal, 2001, s. 1-3]. Přírůstky dVxx, respektive dVyy a dVzz nemohou být obvodovými rychlostmi, protože jejich směr prochází bodem P, nemají k tomuto bodu rameno.
Technická matematika
strana 48
Definice rotace vektoru
Vyšetřovaní rotace nejen kontinua, ale třeba i energetických polí je natolik používaná operace, že pro tento účel vznikl obecný vzorec zvaný rotace vektoru odvozený a uvedený pod označení Vzorec 421. Vektorové pole (v našem případě nejčastěji rychlosti) s nenulovou rotací se nazývá vírové vektorové pole [Garaj, 1957, s. 202].
421:
Definiční vzorec rotace vektoru
(a) rotace vektoru v pravoúhlé soustavě souřadnic; (b) rotace vektoru ve válcové soustavě souřadnic. Ve vzorcích pro rotaci vektoru chybí (respektive se vynechává) před každou složkou konstanta 1/2 takže, jestliže je rotace vektoru na vyšetřované oblasti Ω nenulová rot a→≠0→ znamená to, že látka ve vyšetřovaném bodě, respektive v jeho okolí se otáčí kolem tohoto bodu jako celek, přičemž délka vektoru rot a→ je dvojnásobek úhlové rychlosti této rotace (2·ω) a vektor a→ je rychlost látky. Odvození rotoru rychlosti je v Příloze 421.
V Potenciálním vektorovém poli je Rotor vždy roven nule
Dosazením definice gradientu potenicální funkce (Rovnice 417) do rovnice rotace vektoru lze velmi snadno odvodit, že rotace potenciálního vektorového pole je nulová.
Druhy pohybu látky podle rotoru rychlosti
Jestliže je rotor rychlosti potenciálního proudění (rychlost je gradientem nějaké funkce), pak to znamená, že při potenciálním proudění jednotlivé elementární objemy tekutiny nerotují, pouze konají posuvný pohyb, říkáme mu nevírový nebo též translační pohyb, naopak jiný druh proudění, kdy se elementární objemy při pohybu natáčí nebo přímo otáčí se nazývá vírový pohyb. Oba pohybu jsou názorně porovnány na Obrázku 920.
920:
Druhy pohybu látky podle rotoru rychlosti


(a) charakter nevírového proudění (částečky proudící látky konají pouze posuvný pohyb v celém vyšetřovaném objemu); (b) charakter vírového pohybu – částečky pohybující se látky se otáčí kolem vyšetřovaného bodu B a zároveň mohou konat i posuvný pohyb.
Technická matematika
strana 49
Vírový vs. Nevírový pohyb tekutiny

Definice nevírového proudění usnadňuje řešení především energetických a silových bilancí proudění. Rotace látky ve vyšetřovaném bodě totiž může spotřebovávat či produkovat energii, která ovlivňuje i posuvný pohyb, proto jsou-li tyto vlivy malé lze s dostatečnou přesností aplikovat rovnice nevírového proudění i na proudění, které očividně nevírové není, například případy rot a→=konst., rot a→≈0 v celém vyšetřovaném objemu.

Setrvačník vs. Potenciální vír

V technické praxi se lze velice často setkat s pohybem látky po kružnici nebo trajektoriím blízkým kružnicím. Typickým příkladem je osově symetrické proudění či rotace disku setrvačníku. Zatím co lze dokázat, že rychlostní pole hmoty setrvačníku vytváří vírové pole (ano je skutečně tomu tak a jakýkoliv vybraný elementární objem setrvačníku rotuje úhlovou rychlostí odpovídající úhlové rychlosti setrvačníku), tak potenciální vír samozřejmě takové pole nevytváří (Obrázek 1086) a rotor rychlosti v potenciálním víru je roven nule [Maštovský, 1964, s. 219].

1086:
Vektorové pole rychlosti pohybu po kružnici pro různé druhy pohybu
(a) charakteristika pohybu tekutiny v potenciálním víru kolem středu S; (b) rotace hmoty setrvačníku (hmota v bezprostředním okolí jakéhokoliv bodu setrvačníku rotuje kolem osy rotace s úhlovou rychlostí ω), rot V→≠0; (c) rovnice pro kruhový pohyb pevného disku setrvačníku je převzata z [Macháček, 1995, s. 42] – tato rovnice je odlišná od rovnice pro potenciální vektorové pole rychlosti, takže vektorové pole rychlosti nemůže být nevírové, lze také dokázat, že uvedená rovnice pro rychlost není gradientem žádné funkce, proto i cirkulace rychlosti po uzavřené křivce K je různá od nuly.

Odkazy

ŠKORPÍK, 2023a, Vnitřní tření tekutiny a vývoj mezní vrstvy , Transformační technologie, Brno, [online], ISSN 1804-8293, transformacni-technologie.cz/vnitrni-treni-tekutiny-a-vyvoj-mezni-vrstvy.html.
ŠKORPÍK, 2023b, Vznik tlakové ztráty při proudění tekutiny a její výpočet, Transformační technologie, Brno, [online], ISSN 1804-8293, transformacni-technologie.cz/vznik-tlakove-ztraty-pri-proudeni-tekutiny-a-jeji-vypocet.html.
ŠKORPÍK, 2023c, Proudění plynů a par tryskami, Transformační technologie, Brno, [online], ISSN 1804-8293. transformacni-technologie.cz/proudeni-plynu-a-par-tryskami.html.
Technická matematika
strana 50
ŠKORPÍK, 2025, Meze použití materiálů, Transformační technologie, Brno, transformacni-technologie.cz/meze-pouziti-materialu.html.
DEVLIN, Keith, 2003, Jazyk matematiky, Dokořán, s.r.o., Praha, ISBN 80-86569-09-08.
DOBROVOLNÝ, Bohumil, ŽĎÁREK, Josef, 1954, Přehled technické matematiky, ROH – PRÁCE, Praha.
EVESHAM, Harold, 2010, The History and Development of Nomography, Docent press LLC, Boston, ISBN 1456479628
GARAJ, Jozef, 1957, Základy vektorového počtu, Slovenské vydavateľstvo technickej literatúry, n.p., Bratislava.
GECSEI, Ján, KLÍR, Jiří, PELIKÁN, Pavel, 1964, Matematické stroje, Orbis, Praha.
GLEICK, James, 2013, Informace: Historie, Teorie, Záplava, Argo, Praha, ISBN 978-80-7363-415-5.
GOWERS, Timothy, 2006, Matematika: průvodce pro každého, Dokořán, Praha, ISBN 80-7363-083-4.
HEMZAL, Karel, 2001, Aerodynamika větrání, Nakladatelství ČVUT, Praha, ISBN 978-80-01-03908-3.
HILLIS, W. Daniel, 2003, Vzor v kameni: jednoduché myšlenky, které řídí počítače, Academia, Praha, ISBN 80-200-1067-X.
JAKOVLEV, K., P., BRONŠTEJN, I., N., BALJEZIN, S., A., SVĚŠNIKOV, G., N., ZINOVĚV, V. A., 1963, Fyzikálně technická příručka, Praha, SNTL.
JUNGK, Robert, 1965, Jasnější než tisíc sluncí: osudy atomových vědců, Praha, Mladá fronta.
KUNC, Antonín, JOZÍFEK, Vítěslav, 1963, Matematika pro dělníky a mistry, Statní nakladatelství technické literatury, Praha.
MACUR, Milan, 2010, Úvod do analytické mechaniky a mechaniky kontinua, Vutium, Brno, ISBN 978-80-214-3944-3.
MACHÁČEK, Martin, 1995, Encyklopedie fyziky, Mladá fronta, Praha, ISBN 80-204-0237-3.
MAREŠ, Milan, 2006, Slova, která se hodí, aneb, Jak si povídat o matematice, kybernetice a informatice, Academia, Praha, ISBN 80-200-1445-4.
MAREŠ, Milan, 2008, Příběhy matematiky, Pistorius&Olšanská, s.r.o., Příbram, ISBN 978-80-87053-16-4.
MAŠTOVSKÝ, Otakar, 1964, Hydromechanika, Statní nakladatelství technické literatury, Praha.
MAZUR, Joseph, 2017, Kde se vzaly symboly: stručná historie matematického zápisu od starověku k dnešku, Knižní klub, Universum, Praha, ISBN 978-80-242-5820-1.
MIODOWNIK, Mark, 2016, Neobyčejné materiály: podivuhodné příběhy látek, které vytvářejí náš svět, Praha, Dokořán, ISBN 978-80-7363-765-1.
NAUMANN, Friedrich, 2009, Dějiny informatiky, Academia, Praha, ISBN 978-80-200-1730-7.
OPAVA, Zdeněk, 1972, Jak sestrojovat spojnicové nomogramy, Praha, SNTL.
PLESKOT, Václav, 1947, Nomografie v technické praxi, Praha, SPASEI.
REKTORYS, Karel, 2001, Co je a k čemu je vyšší matematika, Praha, Česká matice technická (Academia), ISBN 80-200-0883-7.
REKTORYS, Karel, CIPRA, Tomáš, DRÁBEK, Karel, FIEDLER, Miroslav, FUKA, Jaroslav, KEJLA, František, KEPR, Bořivoj, NEČAS, Jindřich, NOŽIČKA, František, PRÁGER, Milan, SEGETH, Karel, SEGETHOVÁ, Jitka, VILHELM, Václav, VITÁSEK, Emil, ZELENKA, Miroslav, 2003, Přehled užité matematiky I, II, Prometheus, spol. s.r.o., Praha, ISBN 80-7196-179-5.
ROBINSON, Andrew, 2008, Jak se měří svět: příběhy z dějin měření, Euromedia Group – Knižní klub, Universum, Praha, ISBN 9788024221878.
SCHMIDTMAYER, Josef, 1967, Maticový počet a jeho použití v technice, SNTL, Praha.
STEWART, Ian, 2013, Kabinet matematických kuriozit profesora Stewarta, Dokořán, s.r.o., Praha, ISBN 978-80-7363-292-2.
STRUIK, Dirk, 1963, Dějiny matematiky, Praha, Orbis.
ŠINDELÁŘ, Václav, SMRŽ, Ladislav, 1989, Nová soustava jednotek SI, Státní pegagogické nakladatelství, Praha.
Technická matematika
strana 51
ŠTĚPANSKÝ, Václav, 1970, Nomogramy, Praha, SNTL.
TESAŘÍK, Bohumil, 2015, Objev logaritmů měl na vědu dopad srovnatelný s vynálezem počítače, Technický týdeník, 09/2015, Business Media CZ, Praha, ISSN 0040-1064.
THIELE, Rüdiger, 1985, Matematické důkazy, Statní nakladatelství technické literatury, Praha.
 
 
e-shop
Jestliže byl článek pro vás užitečný, pak si kupte plnou verzi článku v mém e-shopu. Velmi vám za to děkuji a přeji, aby se vašim projektům dařilo.

Jiří Škorpík
autor
©Jiří Škorpík, LICENCE